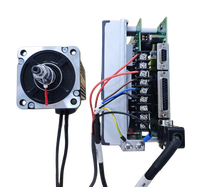
做电机控制方向的同学,大都有过这种体验:Simulink 里 FOC 调通了,导师一句"跑上真电机看看",你才发现真正的坑才开始——买功放、买电源、买台架、自己接线、自己搭保护,一套折腾两周,算法还没上电机。
问题出在哪?绝大多数 RCP(快速控制原型)产品,本体只是个"信号级控制器",输出 ±10~16V。想驱真电机,功率级得自己外挂。也就是说:你买的是"控制器",驱真电机的活儿全得自己干。
差异点:功率级集成进同一个盒子
主流 RCP 是信号级,驱真电机必须外挂功放。我们把 1500W 功率级、AC220V 市电输入和实时控制器做成同一个合成体:
| 项 | 说明 |
|---|---|
| 功率级 | 自含 1500W 真实功率级,AC220V 市电直插,不用另配功放/逆变器 |
| 工具链 | MATLAB/Simulink + 自研 znelc4Embedded 支持包,拖模块一键生成代码下载 |
| 通信 | 2× RS485 Modbus-RTU(主/从),下载后是标准从站,可被 PLC/触摸屏调用 |
| 实时性 | 电流环 50μs(20kHz FOC),速度环 500μs |
| 例程 | 16 个开箱即改的 Simulink 例程 |
作为 Modbus-RTU 从站,你的 PLC/触摸屏按标准功能码访问寄存器即可读转速/电流/状态——这是它能"进整机"的关键,也是信号级 RCP 做不到的。
一句话:别人卖你"控制器",驱真电机要再买一套功放+台架;我们卖你"控制器 + 1500W 功率级 + 市电直插"的合成体,插电即驱。
典型工作流:
Simulink 建模
  → Embedded Coder 生成 C 代码(znelc4Embedded 支持包)
  → 下载进驱动器目标板
  → External 外部模式联机:运行中改 PI 参数、实时看内部信号
  → 部署下载:板子独立运行,可被 Modbus 调速度/读状态
实测:从建模到真电机转起来
外部模式联机 → 改 PI → 部署下载 → 接触摸屏调速,实测:转速 500rpm、母线电压约 318V(印证 DC 0–310V 功率级输入)。算法运行在目标板上(非 HIL 仿真),功率级就在盒内,验证完算法真电机立刻转,不用再接线搭台架。本实测环境为 MATLAB R2024a(其他版本兼容性在扩展中)。
适合谁
高校电气/自动化/车辆/机器人方向的研究生与青年教师;企业研发部做算法预研、想把 Simulink 模型快速变成真机验证、又不想自己配功放搭台架的工程师。
顺带说一句:电机驱动只是 RCP 的一个典型场景。可定制的硬件功能不限于电机驱动——其他被控对象也能按需求定制,并配套我司自研的 MATLAB/Simulink 支持包(支持包按项目命名,接入方式一致:Simulink 建模 → 一键生成代码 → 下载 → 调参)。如果你要快速原型验证的不是电机,也可以聊。
如果你正卡在"算法验证完、却卡在配功放/搭台架/接线"上,把电机功率、电压、编码器类型发我们,按你的场景聊——官网 znelc.com / 邮箱 longyouneng@znelc.com;规格书、方案可私信或邮件索取。
—— 转能电子 · 专注 B2B 工业电子与 IoT 硬件