作者介绍
黄涛 北京理工大学毫米波与太赫兹波技术在读博士生,研究方向太赫兹光电子学
社区贡献说明
本文为 SuperRadar 开发者贡献共建应用案例,作者基于 CTSAI-A100 真实车辆周界 ADC 数据,建立了一套面向车辆靠近 / 远离场景的
Range-Doppler分析、MTI杂波抑制与LFMCW参数实验工程。项目工程位于:github.com/Super-Radar…
引言
本项目把真实场景中难以单独控制的带宽、Chirp 时宽、PRF、目标数量、目标速度与 MTI 阶数分开研究。
车辆靠近或者远离雷达时,ADC 中不仅包含车辆运动产生的回波,还混合着地面、道路设施、建筑物以及多径传播产生的静态和近静态反射。
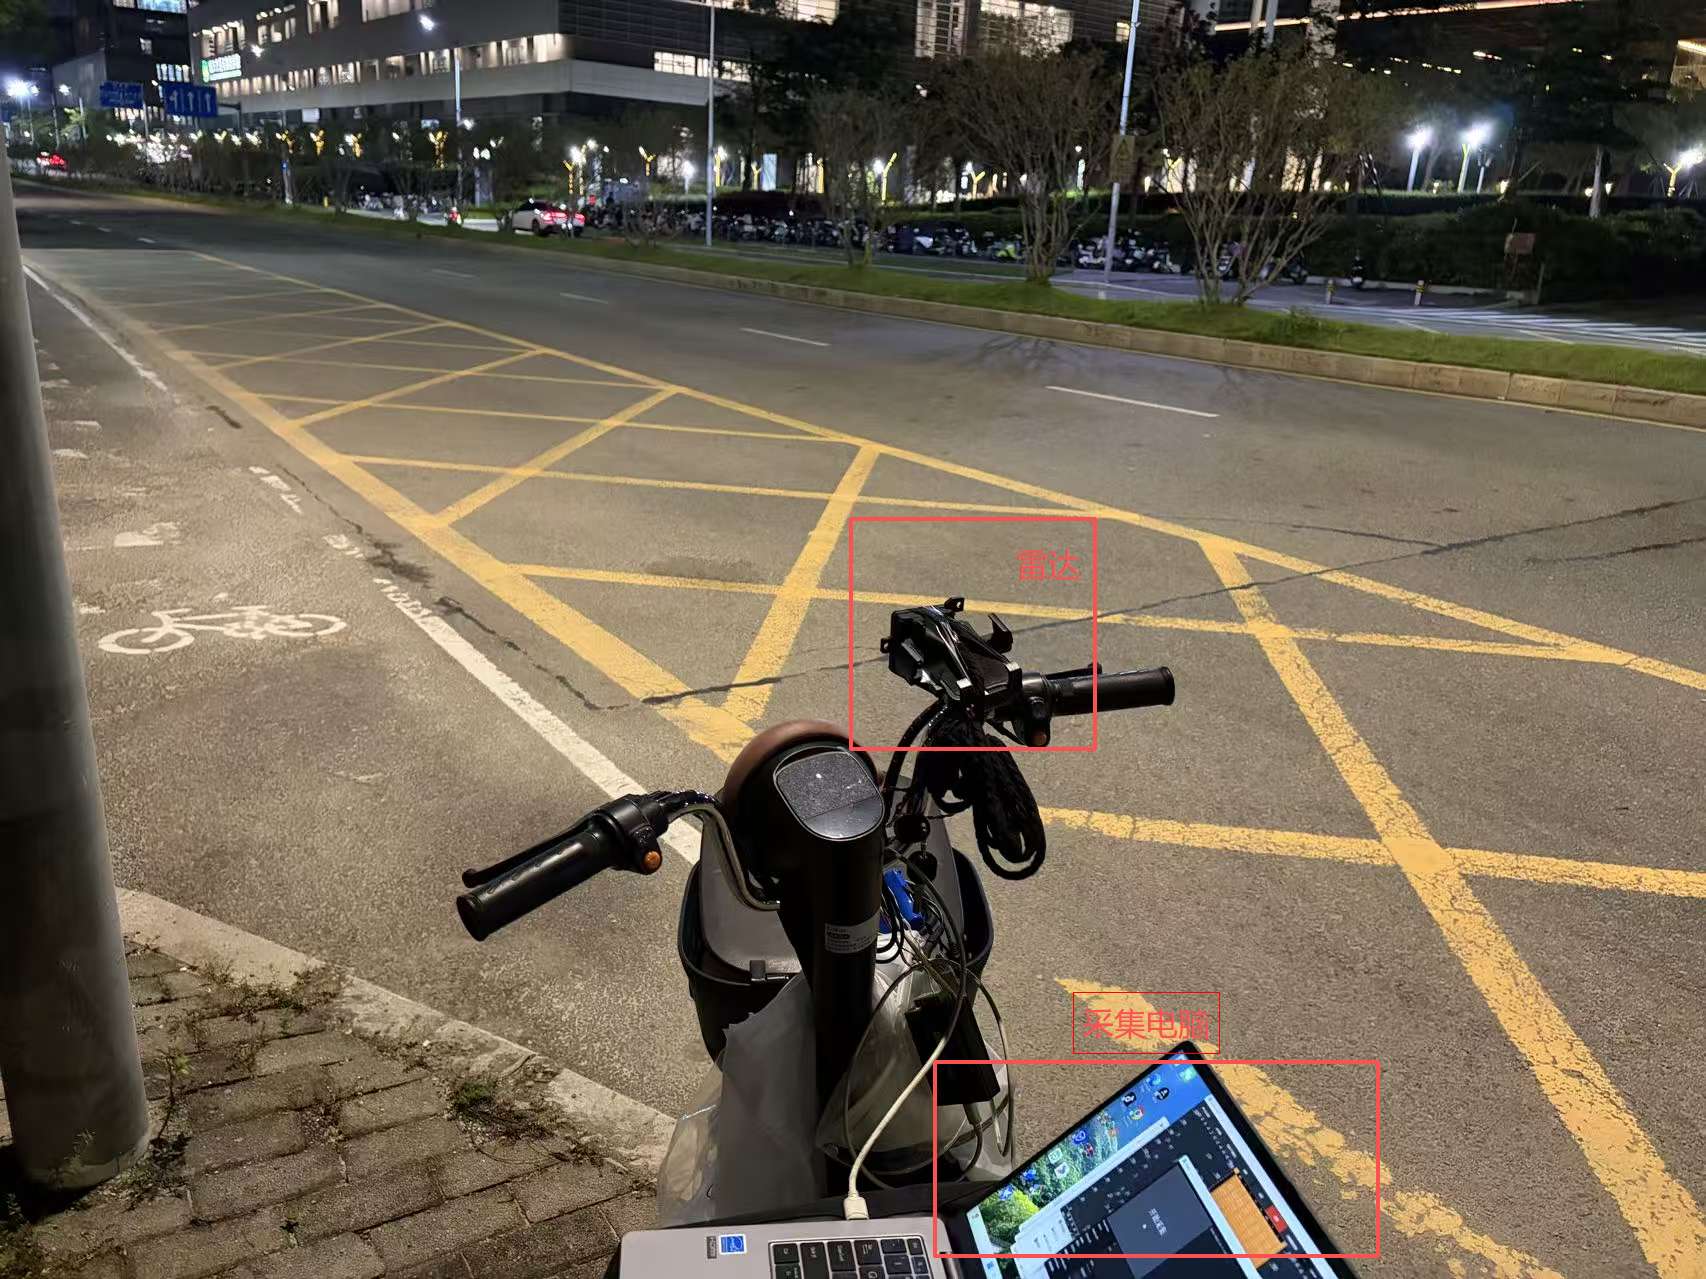
这时,一些问题会变得更加具体:
- 车辆运动在
Range-Doppler Map中会呈现怎样的特征? - 大量能量集中在零
Doppler附近时,MTI能带来怎样的变化? MTI阶数越高,是不是一定越好?- 带宽、
PRF、Chirp时宽和目标速度,又分别影响了什么?
实验场景与数据
本项目实际采集数据如下:
| 场景 | Acquisition Run | RX 数 | ADC TXT |
|---|---|---|---|
| 空环境 | 1 | 4 | 4 |
| 车辆靠近 | 5 | 4 | 20 |
| 车辆远离 | 5 | 4 | 20 |
| 合计 | 11 | - | 44 |
本实验边界
ALL-channel 数据采集和保存存在明显时间开销。
因此,车辆靠近和车辆远离场景中的 5 个 Run,应该理解为:车辆处于不同位置和运动状态时采集得到的 5 组离散场景样本。
不能直接理解为严格等时间间隔的连续车辆轨迹。
同样,在这批运动车辆数据中,Rx0-Rx3 也不能直接假设为严格同时采集的 coherent array snapshot。
因此,本项目中的 Doppler FFT 与 MTI 均在“单个 ADC 文件内部的一帧 256 个 slow-time chirp”内完成,而不是跨多个 Run 做慢时间处理。
实测处理链
本次真实 ADC 的处理流程如下:
CTSAI-A100 ADC TXT
        ↓
Header / Payload / Trailer Check
        ↓
Packed uint32 → Signed int16
        ↓
Fast-time DC Removal
        ↓
Range FFT
        ↓
Range-Slow-Time Data
        ↓
MTI2 / MTI3
        ↓
Doppler FFT
        ↓
Range-Doppler Map
        ↓
近零 Doppler 能量统计
ADC 与 Range-Doppler 基础
本次实验继续使用 CTSAI-A100 ADC 原始数据作为输入。
数据解析方式沿包括:
- Header / Payload / Trailer 校验;
- 32-bit Packed Word 解包;
- 16-bit ADC 二进制补码恢复;
- Fast-time / Slow-time 数据重组。
以 Pf0 数据为例:
每个 32-bit Packed Word 包含两个 16-bit ADC Sample,因此标准 Payload 包含:
个 Packed Word。
完成解析后,单 RX 数据可以表示为:
本文不再重复展开 Packed ADC 的完整解包过程。
同样,关于 LFMCW 信号模型、Range FFT、Doppler FFT 以及距离 / 速度物理坐标的完整过程。
请参考上一篇文章*《社区共建 | 北京理工大学黄涛基于 A100 实现 MATLAB 全链路信号处理工程》。*
本文只保留后续需要使用的几个关键关系。
调频斜率:
目标距离对应的主要距离频率:
目标径向速度对应 Doppler Frequency:
其中波长为:
对于理想点目标,可以近似表示为:
Pf0 参数下的距离轴
Pf0 主要参数如下:
| 参数 | 数值 |
|---|---|
| 载频 fc | 76.3 GHz |
| 调频带宽 B | 300 MHz |
| Chirp Ramp Tr | 43 μs |
| Chirp Period Tc | 48 μs |
| ADC 采样率 fs | 25 MHz |
| Samples / Chirp Ns | 1024 |
| Chirps / Frame Nc | 256 |
| Range FFT Nr | 1024 |
| Doppler FFT Nd | 256 |
调频斜率:
当前采样与 FFT 参数对应的距离栅格为:
对应 Nyquist 距离上限约为
距离分辨率与 FFT 栅格
完整调频带宽对应的经典 FMCW 理论距离分辨率:
当前 ADC 每个 Chirp 实际观测时间:
在该采样窗口内覆盖的线性调频带宽约为:
因此:
与当前 Range FFT 栅格基本一致。
这里两个数值虽然接近,但物理意义并不完全相同:
- 约 0.5245 m/bin 表示当前 ADC 采样窗口及 FFT 参数下的距离坐标间隔;
- 约 0.4997 m 表示完整 300 MHz 调频带宽对应的理论距离分辨能力。
Doppler 与速度轴
完成距离维处理后,对固定距离 bin 和通道观察 Chirp 序列。
若目标径向速度近似恒定,则慢时间相位满足
这里使用 是为了兼容后续 TDM MIMO:当不同 TX 轮流发射时,同一个 TX 的有效慢时间采样周期可能是多个 Chirp Period。
Doppler FFT 写为
其中 为有效 slow-time 样本数, 为 Doppler FFT 点数。
执行 fftshift 后,零多普勒位于频谱中心。
多普勒频率与径向速度满足
Doppler FFT 的频率栅格为
对应速度栅格
若实际 slow-time 只采集 个 Chirp,则 coherent processing interval 为
由有限观测时长决定的速度分辨尺度近似为
当 时,Doppler 零填充可以让频谱栅格变得更密,但不会增加 CPI,因此不会等比例提高真实速度分辨能力。
这与距离维中“FFT 栅格”和“波形分辨率”之间的区别类似。
慢时间采样频率为
所以无模糊多普勒范围近似为
转换成速度:
Pf0 SISO 配置下
由 :
因此
为什么需要 MTI?
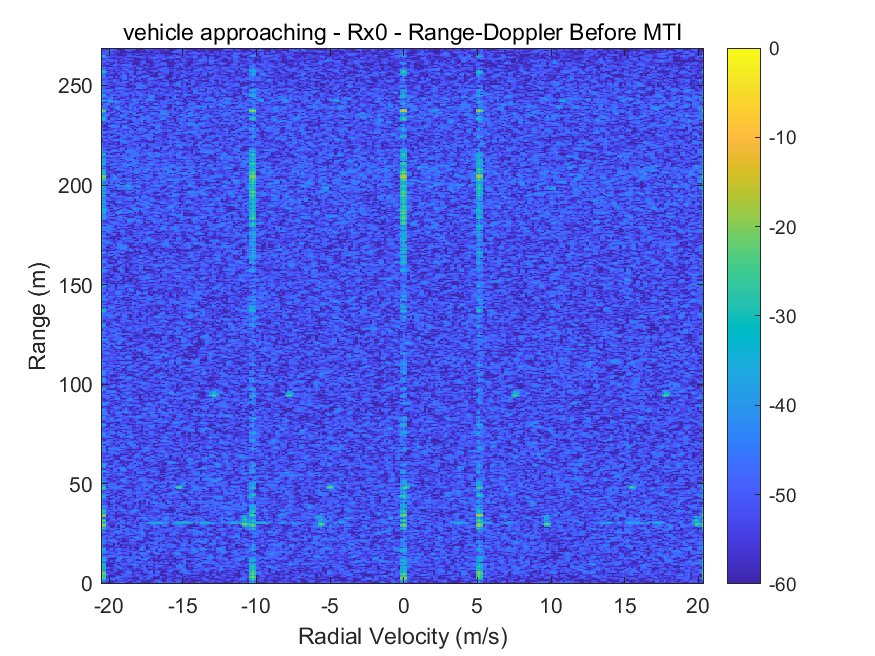
真实道路和室内环境中,固定反射面在连续 Chirp 之间的位置变化很小,因此对应的慢时间相位近似稳定,大量能量集中在 的区域。
车辆、人体和其他运动目标则通过 chirp-to-chirp 相位变化产生非零多普勒。
MATLAB ADC 全链路工程在 Doppler FFT 之前提供多种慢时间杂波处理:
NONE
MEAN
MTI2
MTI3
SVD
SVD_MEAN
SVD_MTI2
不同方法对“稳定背景”的数学假设并不相同:
- MEAN 直接去除常量慢时间分量;
- MTI 用差分滤波器在零频构造零点;
- SVD 则从整帧数据中寻找能量占主导的低秩相关子空间。
均值消除
对某个 range-channel 单元的慢时间序列:
慢时间均值为
处理后:
记
由于
任何在一个 CPI 内保持严格常量的慢时间复分量都会被投影掉。
若目标速度很低、一个 CPI 内相位变化很小,则目标分量也可能与常量子空间具有较高相关性,因此均值消除并不只影响“背景”。
MTI2
最基础的二脉冲抵消器:
Z 域中:
对应传递函数:
令:
其幅频响应:
运动目标对应的 Slow-time 数字角频率为:
因此 MTI2 对不同目标速度的幅度响应:
当目标速度接近零时,可以近似得到:
这给出了低速目标衰减的直接来源:速度越接近零,目标慢时间频率越靠近 MTI 的零点。
MTI3
项目代码中MT3同时测试了三脉冲抵消器:
对应传递函数:
因此这里的 “3” 对应三脉冲结构,而差分阶数为二阶。
其幅频响应:
其幅度为
代入目标速度:
当目标速度趋近于零时:
而:
三脉冲抵消器在零多普勒附近下降更快,因此静态背景抑制可以更深,但低速目标也会比 MTI2 更容易损失。
SVD 低秩杂波抑制
工程代码中还提供基于整帧数据的 SVD 处理。
将 Range Cube 的 range-channel 维展开:
奇异值分解:
其中
当环境中存在大面积稳定反射时,不同 range-channel 单元在慢时间上往往具有共同的强相关分量,这些分量会集中在较大的奇异值及其对应子空间中。
取前 个奇异分量:
Eckart–Young 定理给出
若将该低秩部分作为稳定背景估计,则
又因为
可以改写为
前 个分量对应的能量比例为
如果 取得过大,持续存在或速度很低的真实目标也可能进入主导子空间,因此 SVD 的秩选择同样需要结合目标速度范围和实际场景。
车辆周界实测结果
距离谱
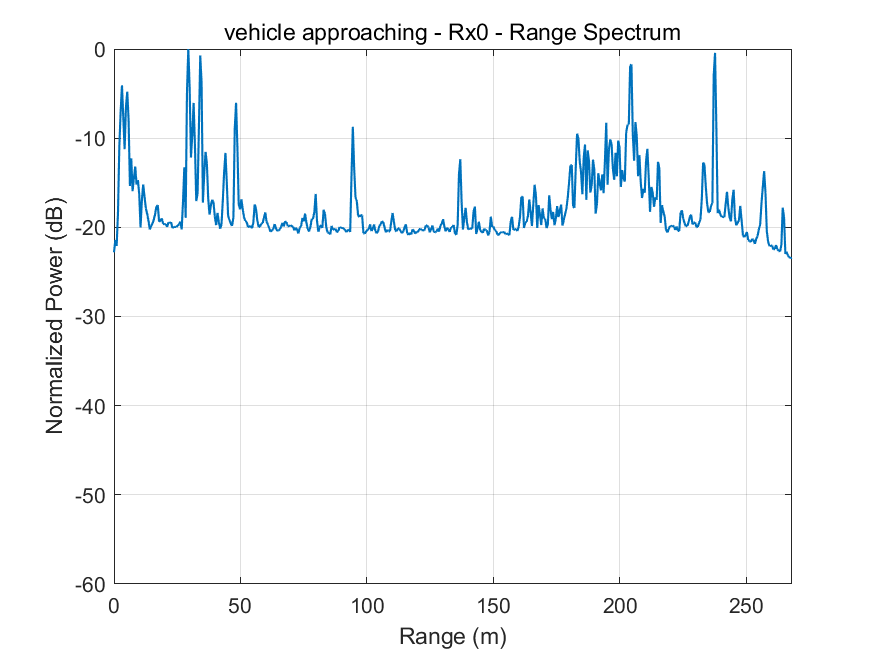
空环境、车辆靠近与车辆远离均提供物理距离轴结果:
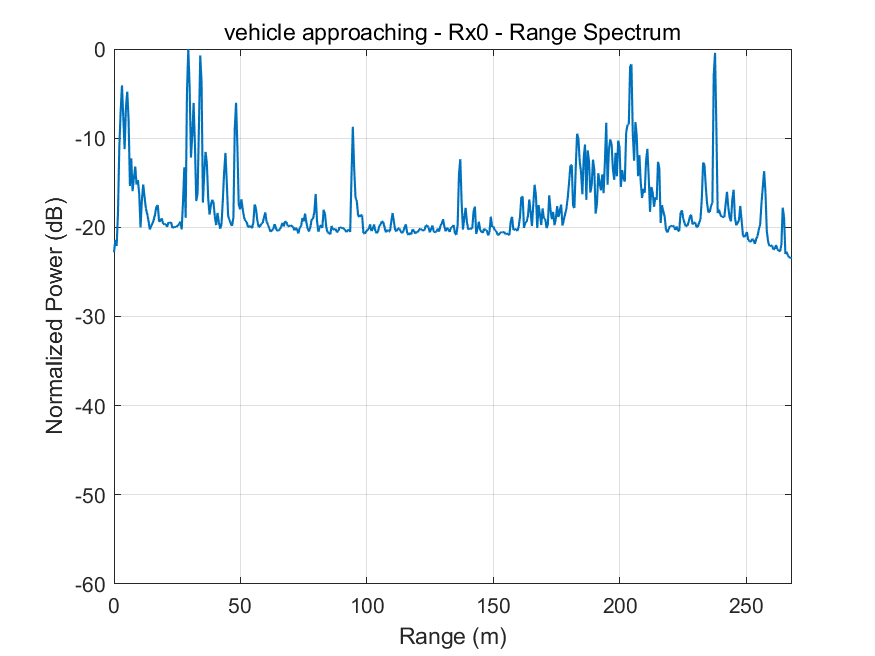
车辆靠近
分别比较:
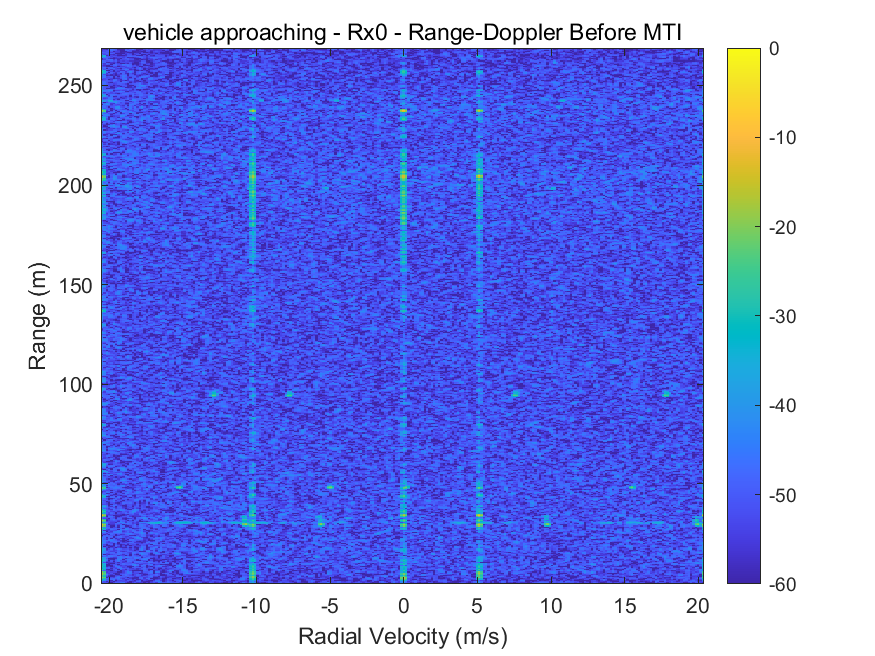
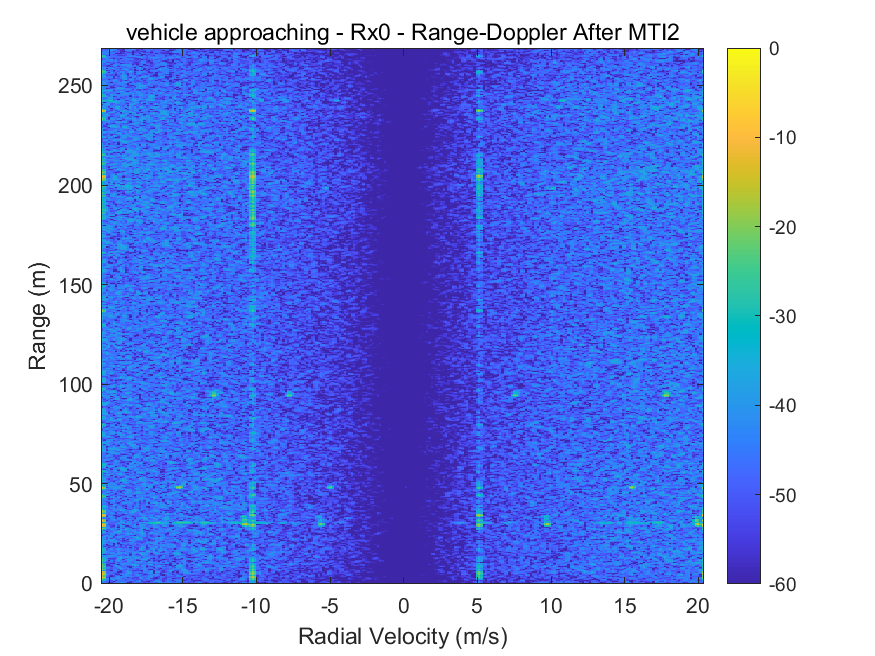
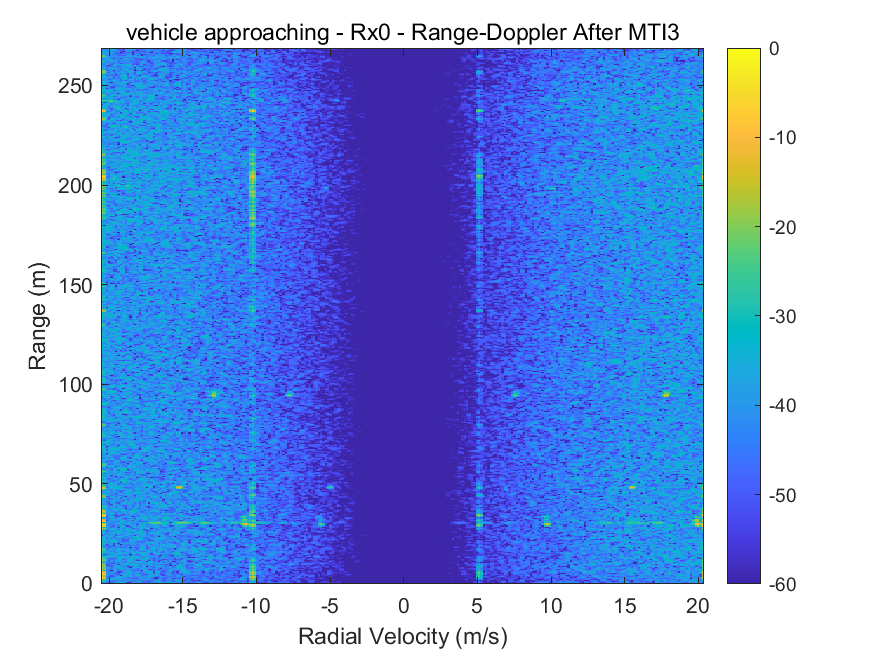
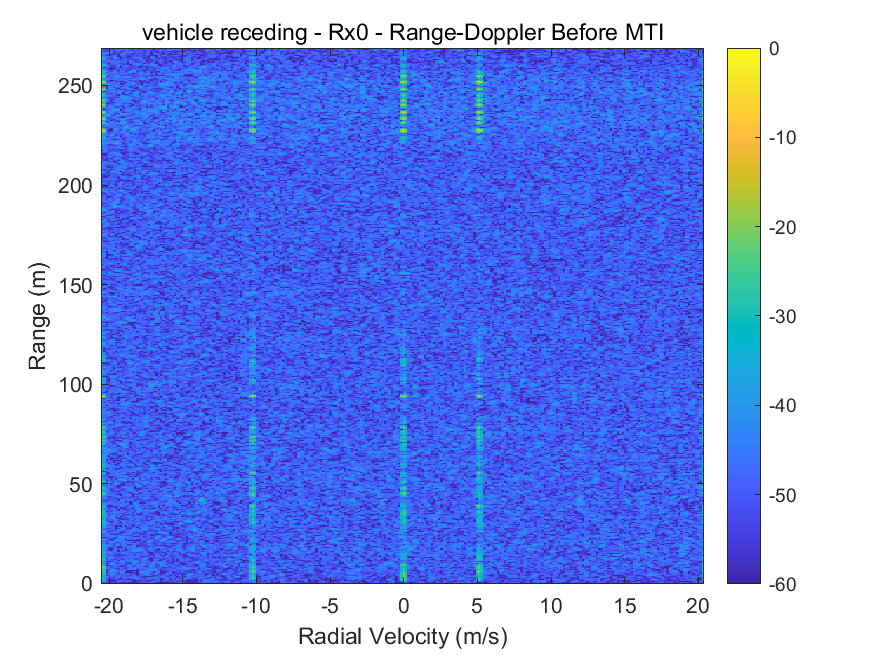
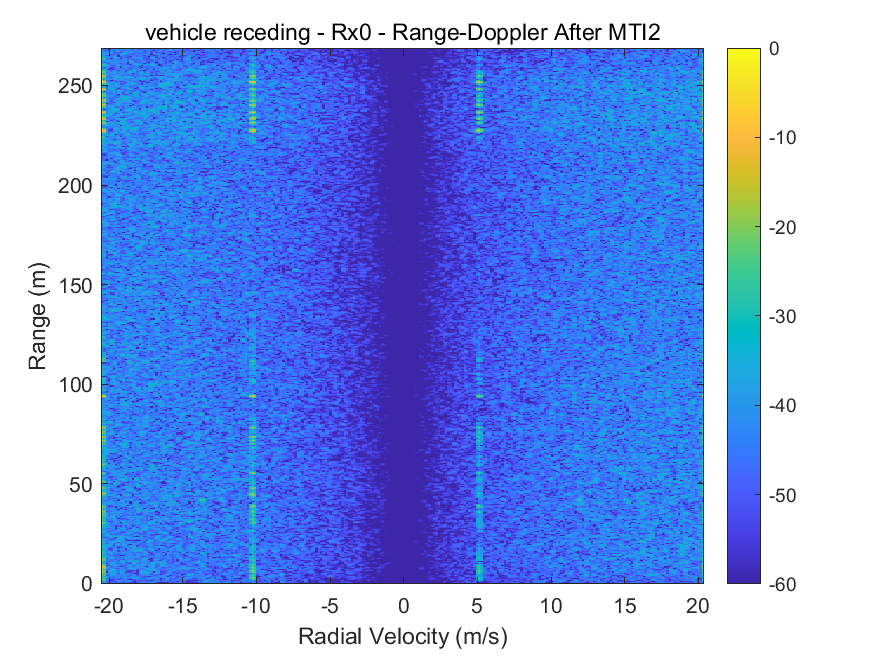
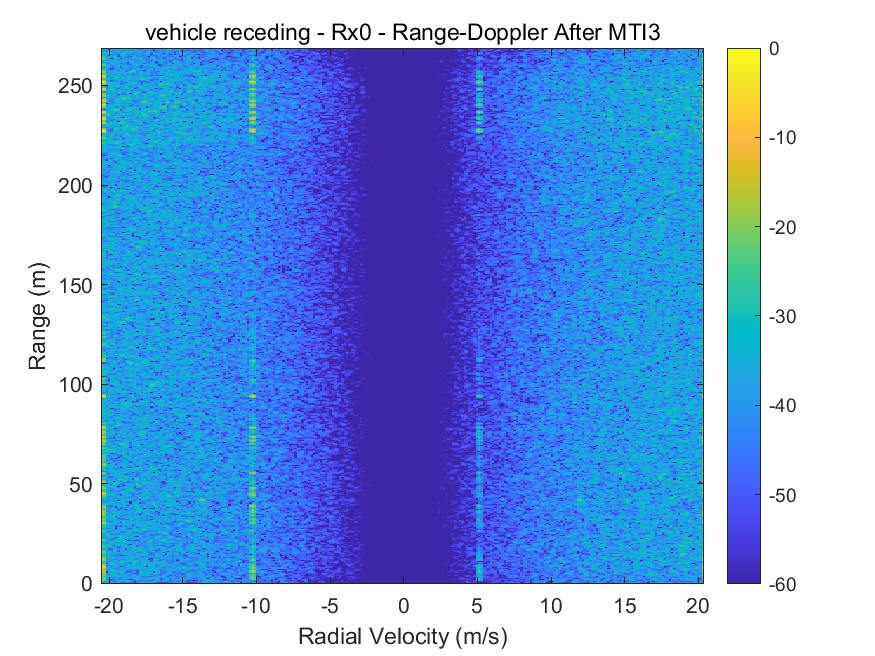
车辆远离
同样比较 MTI 前、MTI2 与 MTI3:
空环境
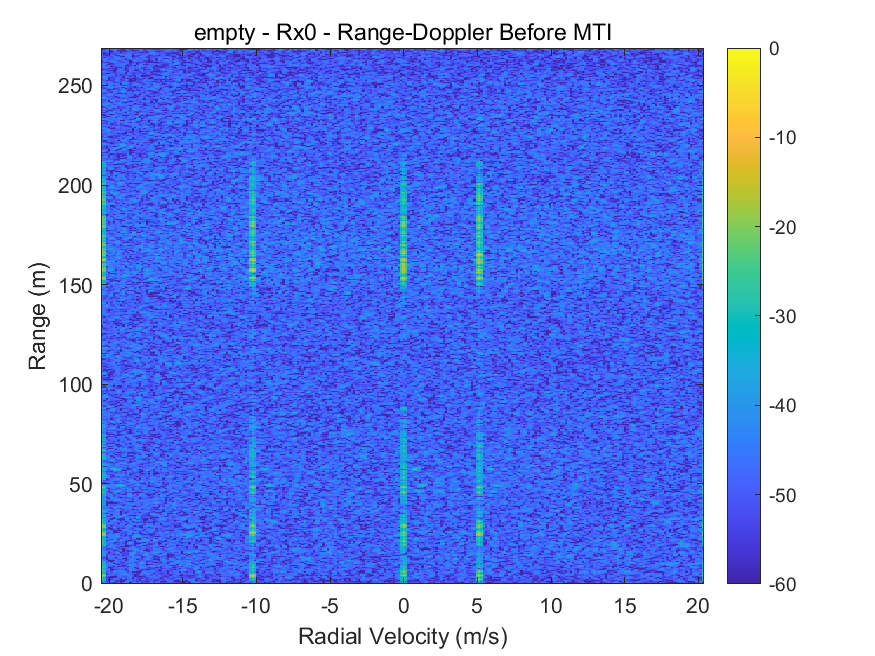
空道路背景则用于观察环境中稳定静态反射在 MTI 前后的变化:
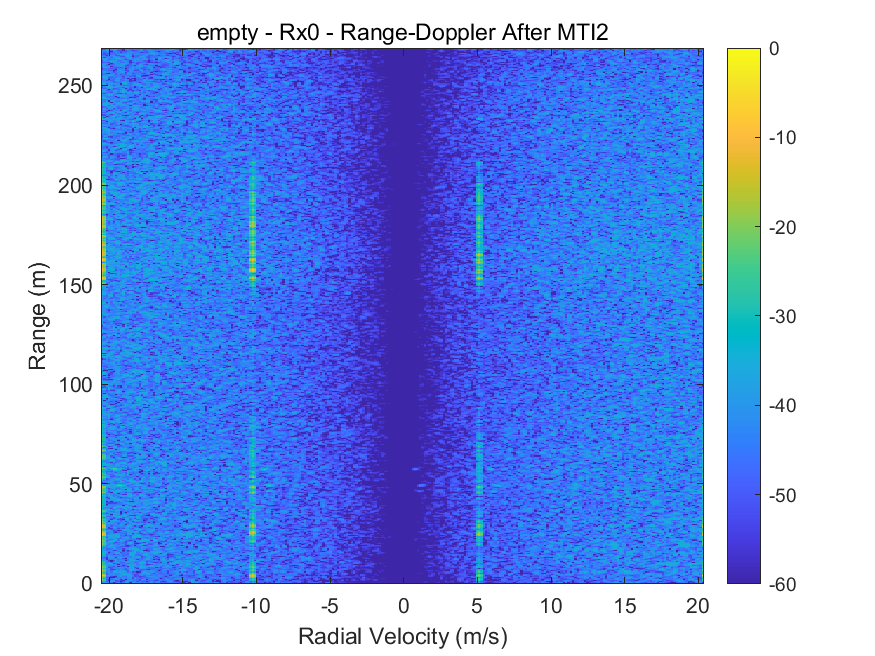
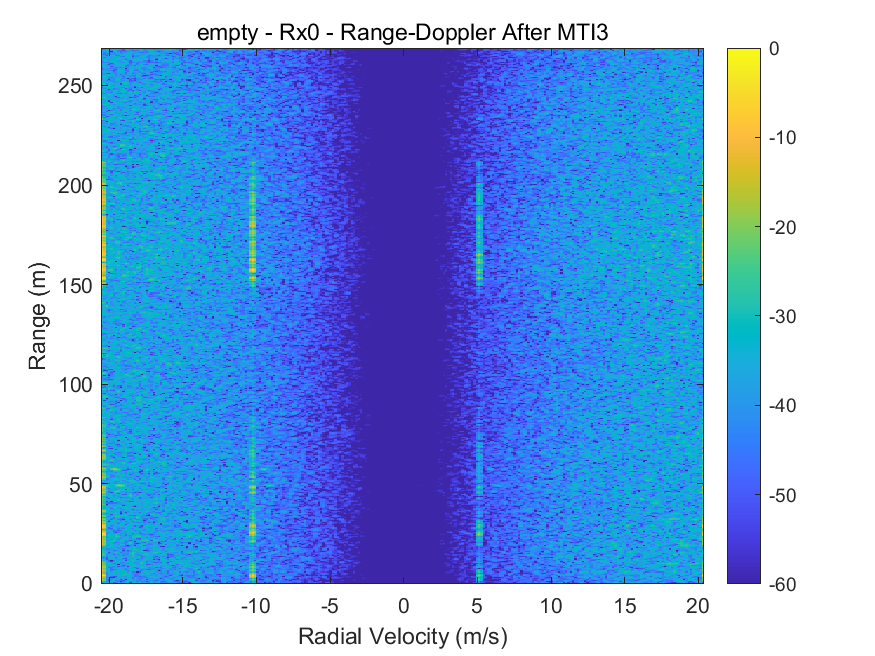
近零 Doppler 能量变化
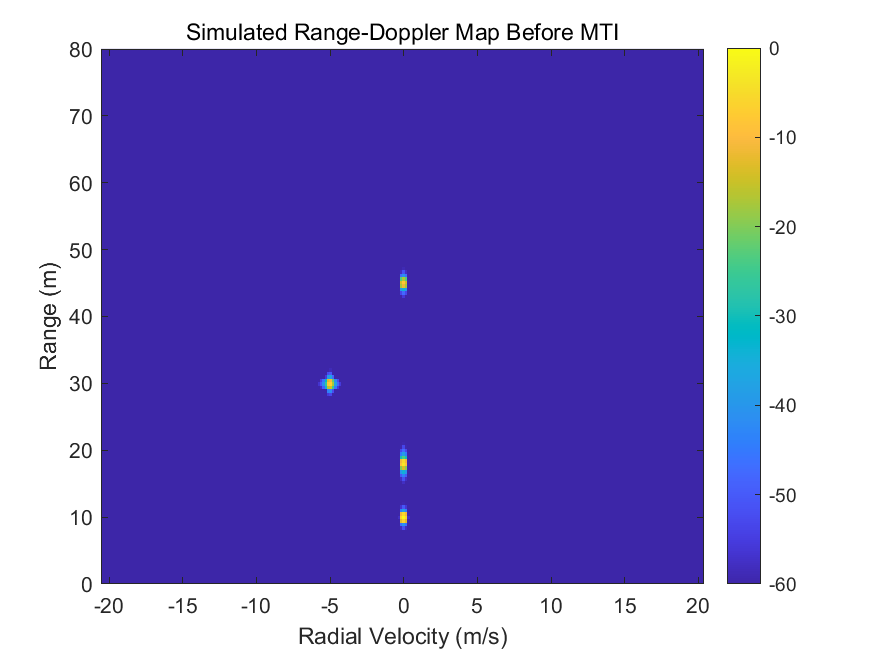
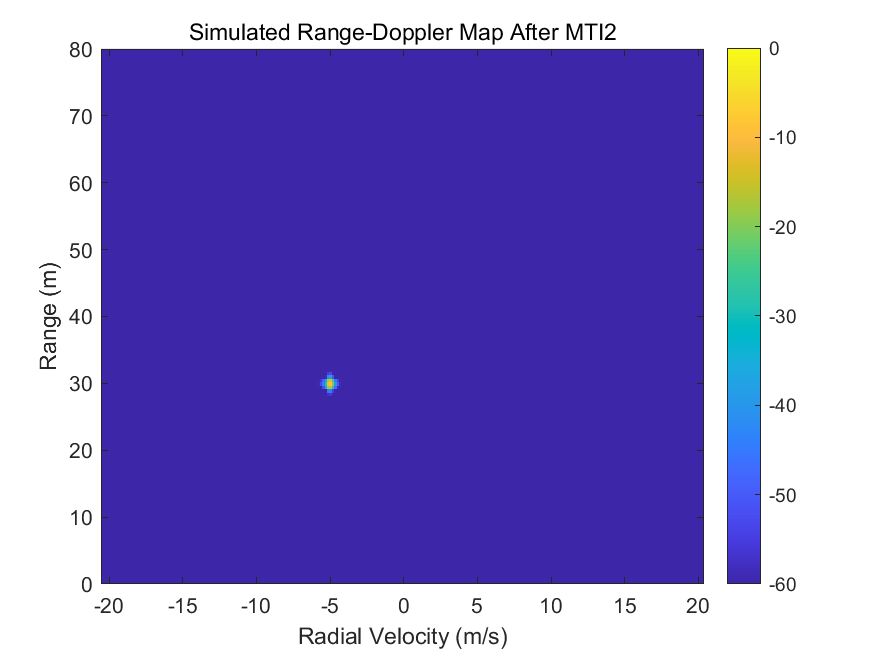
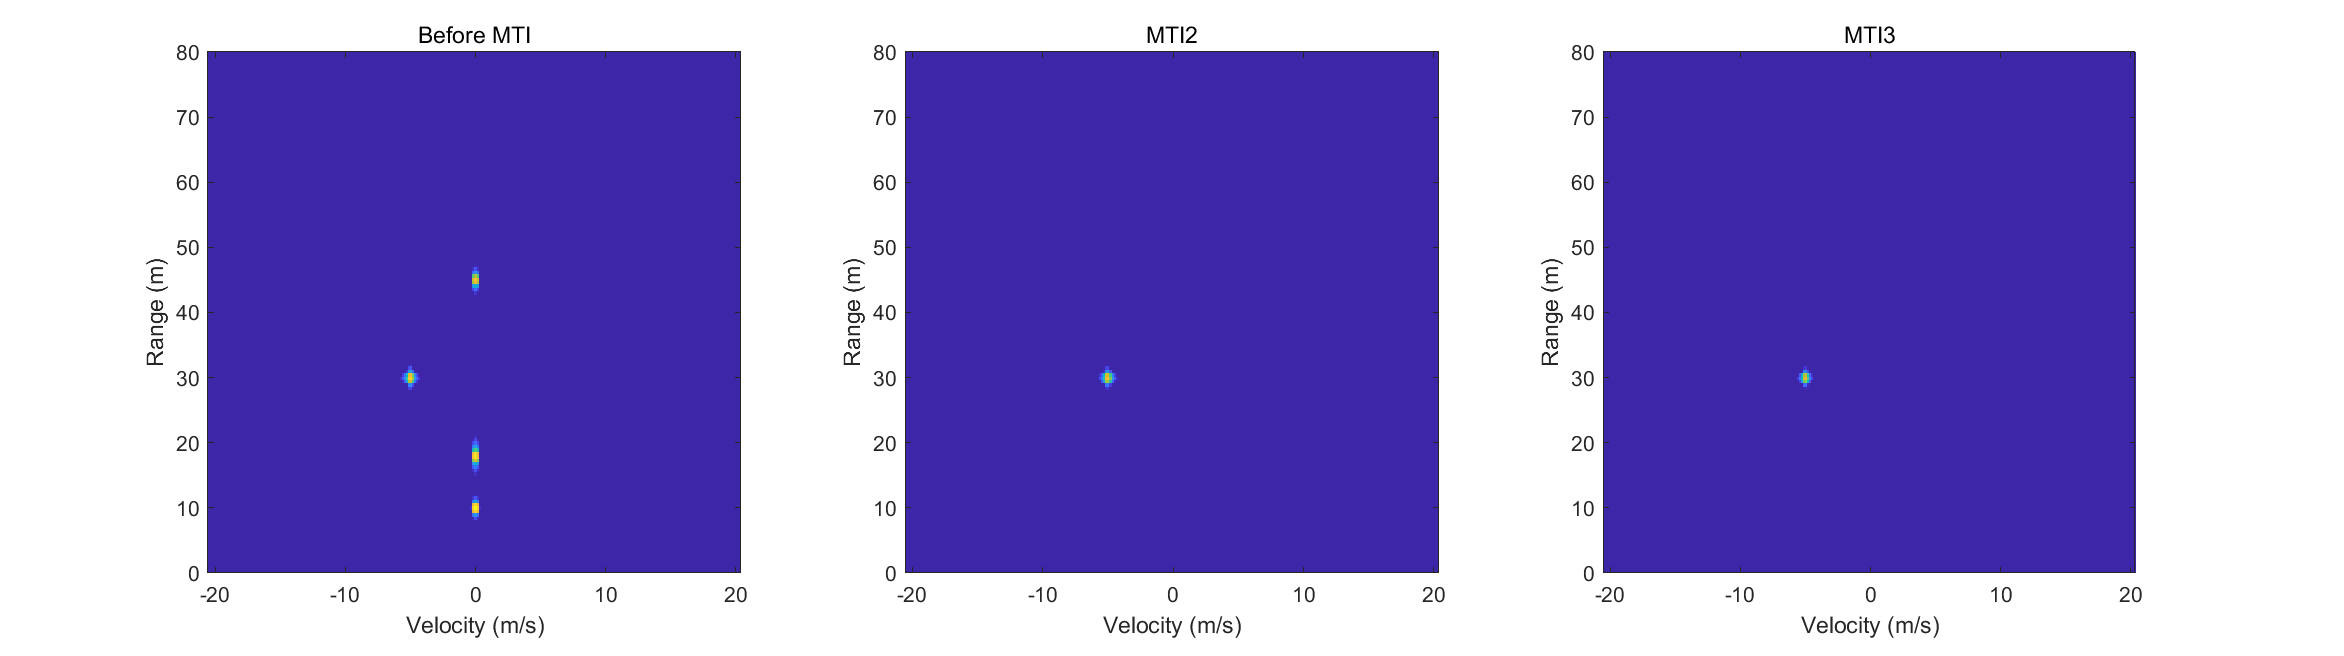
从 Range-Doppler Map 可以看到,经过 MTI 后,零 Doppler 附近的大量稳定能量发生明显变化。
为了进一步进行量化,工程在约:
的速度窗口内统计处理前后的频谱能量。
代表性 Rx0 结果为:
| 场景 | MTI2 | MTI3 |
|---|---|---|
| Empty | 42.90 dB | 68.37 dB |
| Vehicle Approaching | 43.68 dB | 69.76 dB |
| Vehicle Receding | 42.23 dB | 67.70 dB |
从当前样本可以看到,MTI3 在近零 Doppler 区域带来的能量变化明显高于 MTI2。
这些 dB 数值描述的是当前样本、当前速度窗口和当前归一化方式下的近零 Doppler 频谱能量变化。
参数实验与理论对应
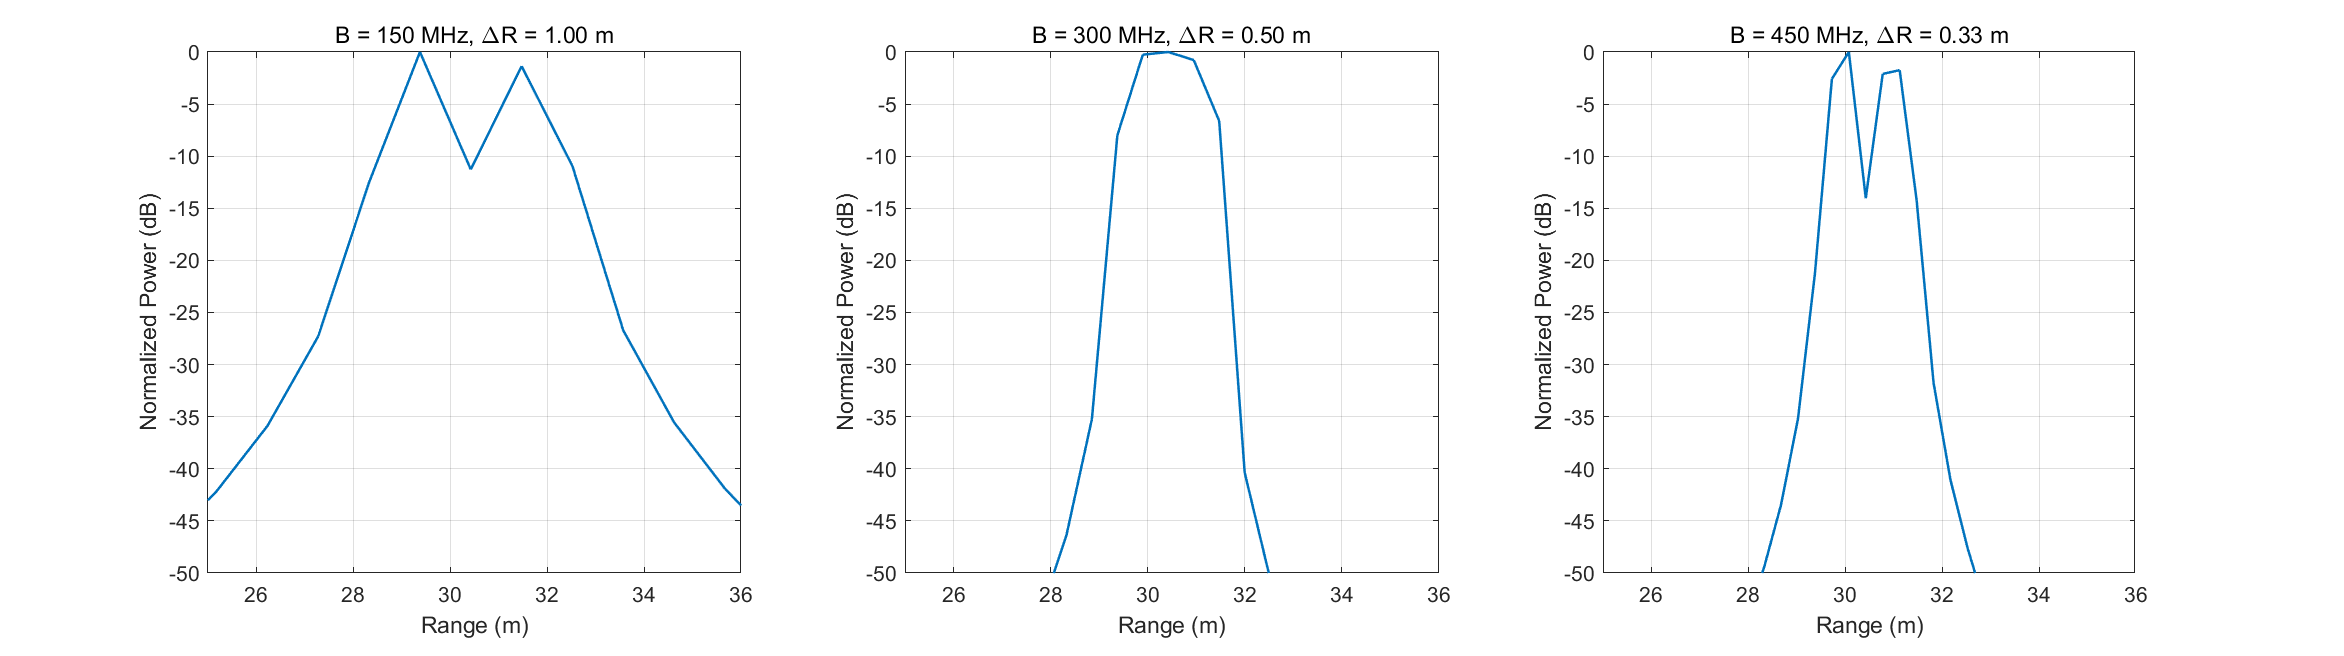
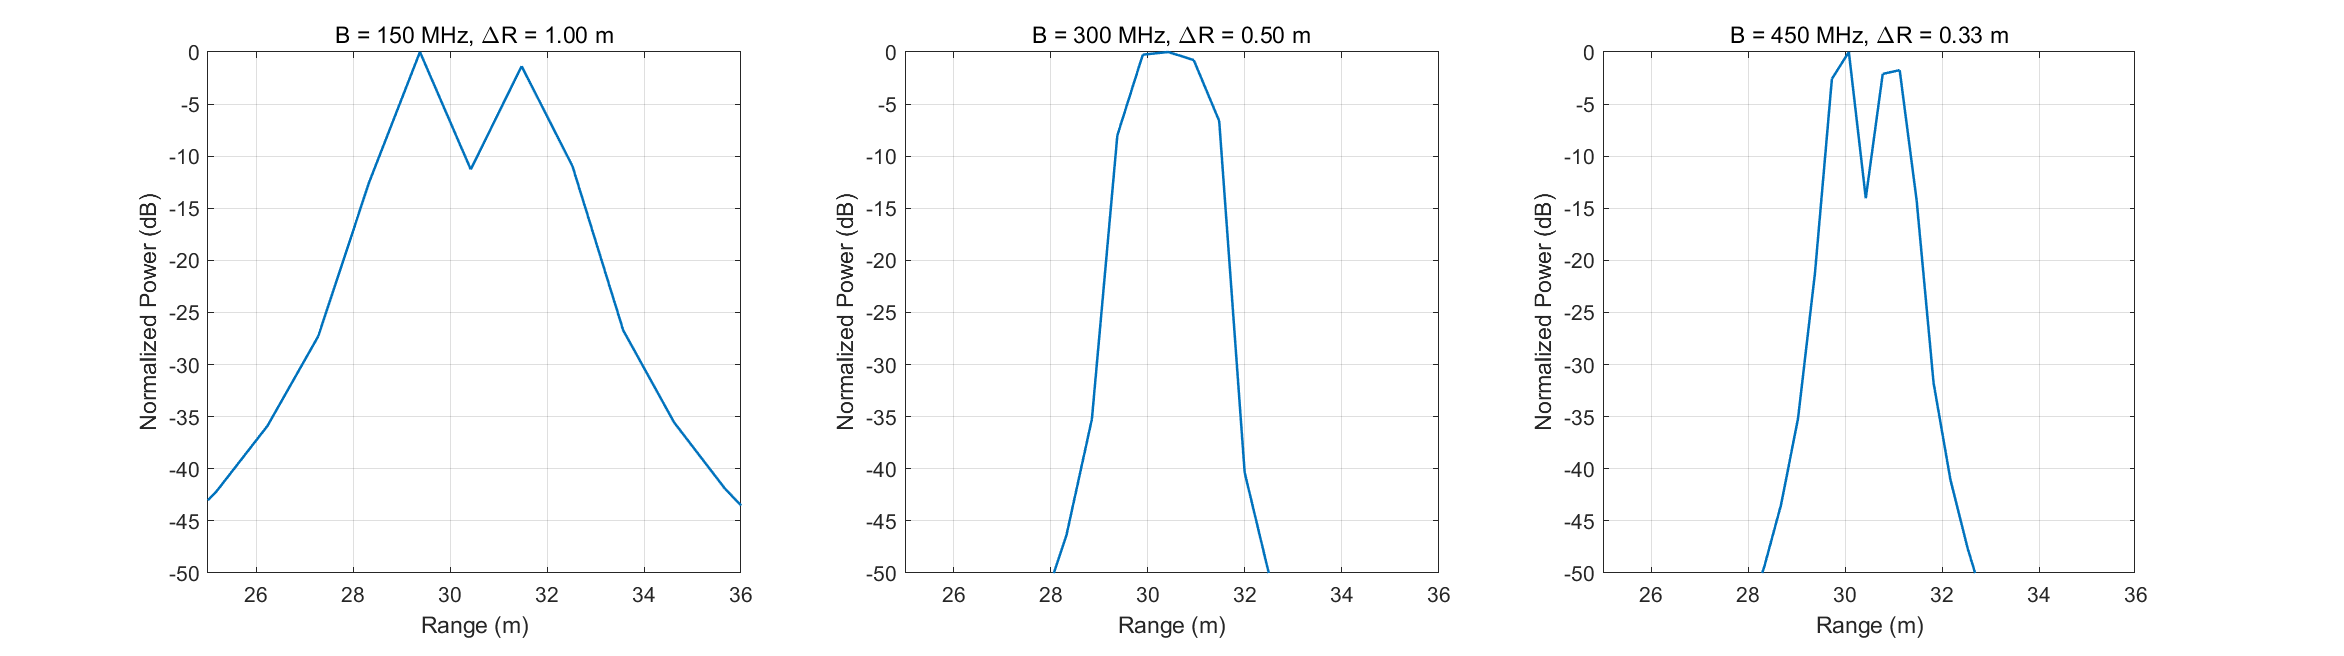
调频带宽决定什么?
经典 FMCW 理论距离分辨率:
分别比较对应:
| 调频带宽 | 理论距离分辨率 |
|---|---|
| 150 MHz | 0.9993 m |
| 300 MHz | 0.4997 m |
| 450 MHz | 0.3331 m |
可以看到,在其他条件近似不变时:增加有效调频带宽可以缩短距离脉冲响应主瓣,对相邻距离目标的分离更有利。
也就是说,当两个目标在距离维度非常接近时,更大的带宽更有利于形成可区分的距离响应。
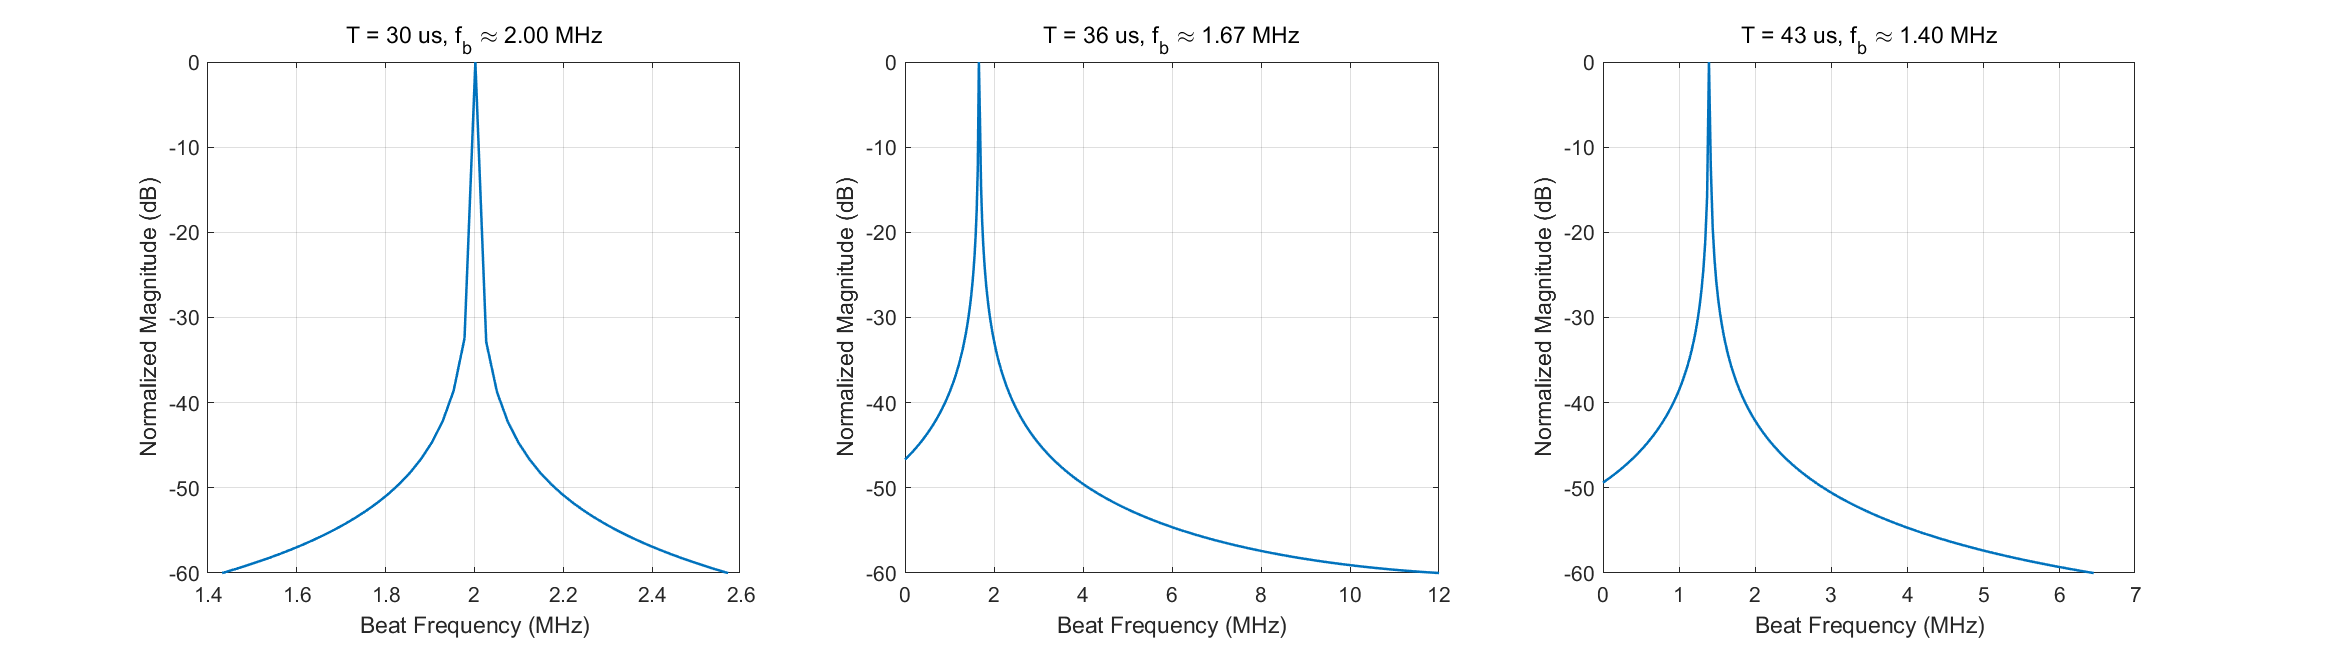
Chirp 时宽改变什么?
固定带宽 时:
目标距离对应的主要 Beat Frequency 为:
因此:
改变 Chirp 时宽会改变调频斜率,从而改变距离 → Beat Frequency之间的映射关系。
但只要完整有效带宽仍然保持为 ,经典理论距离分辨能力依然主要由带宽决定。
另一方面,实际 ADC 采样率、采样窗口和最大 Beat Frequency 还会进一步影响实际的 FFT 栅格和可处理距离范围。
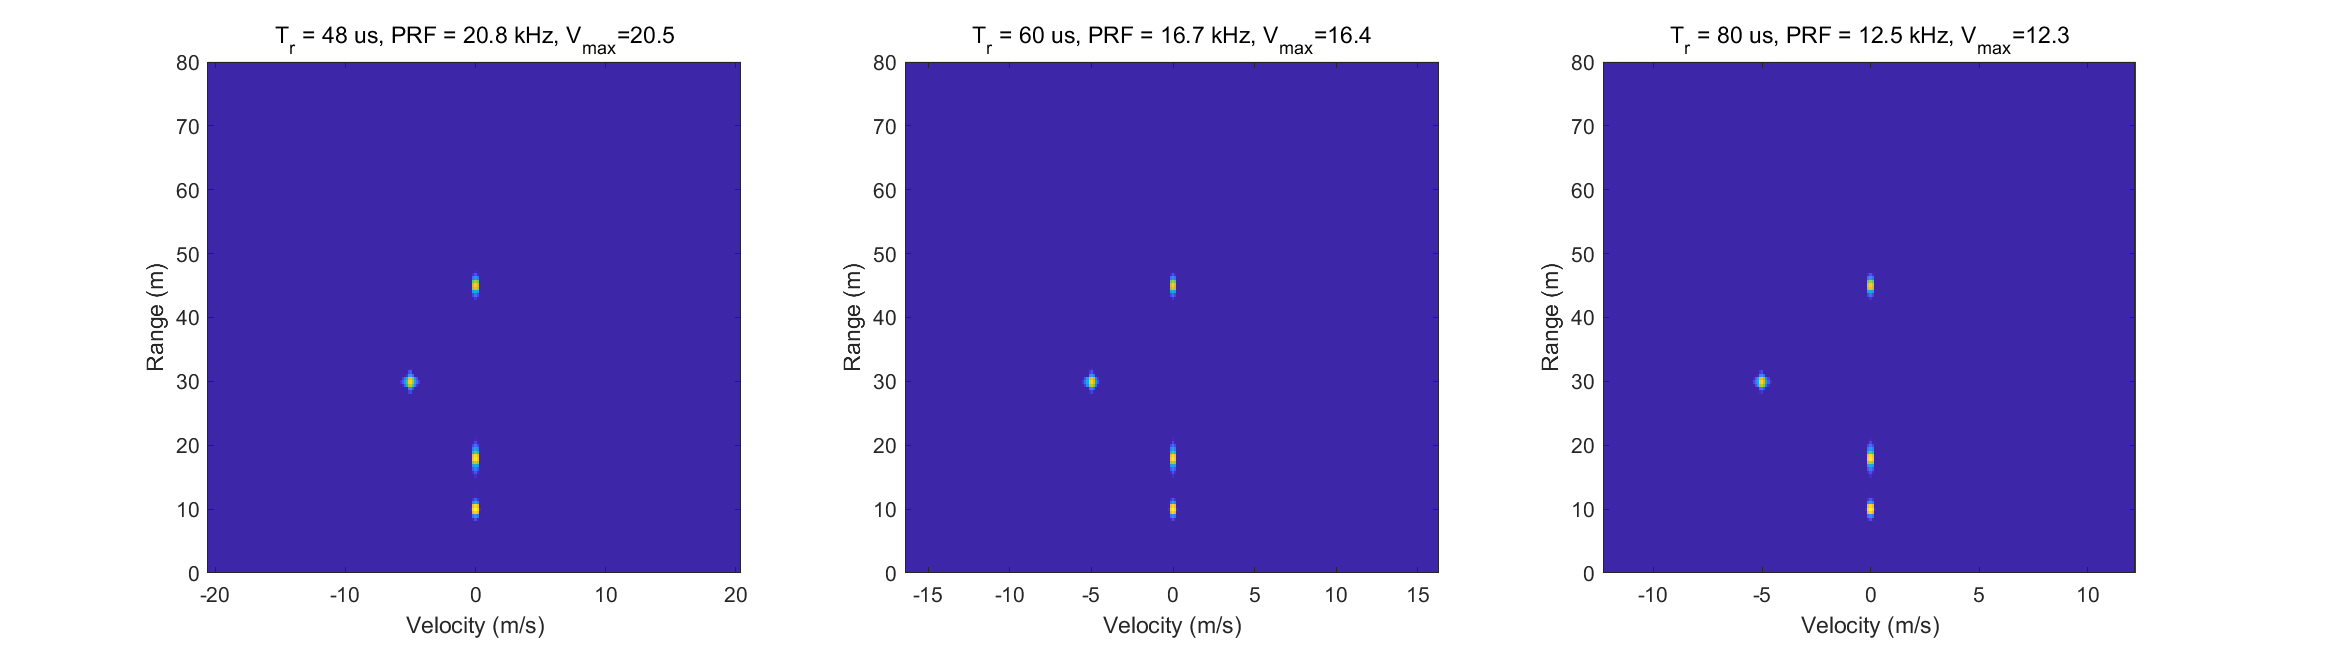
PRF 与速度范围
Chirp Period 为 时:
在 SISO 条件下,无模糊速度近似为:
因此PRF提高,可以扩大无模糊速度范围。
但如果 Slow-time 样本数 保持不变:
速度分辨尺度近似为:
也就是说:当 Chirp 数量不变时,PRF 越高,CPI 会越短,速度主瓣也会变宽。
因此 PRF 不是简单的“越高越好”,而是涉及:无模糊速度范围与有效观测时间之间的权衡。
如果希望在提高 PRF 的同时维持 CPI,就需要同步增加 Chirp 数量。
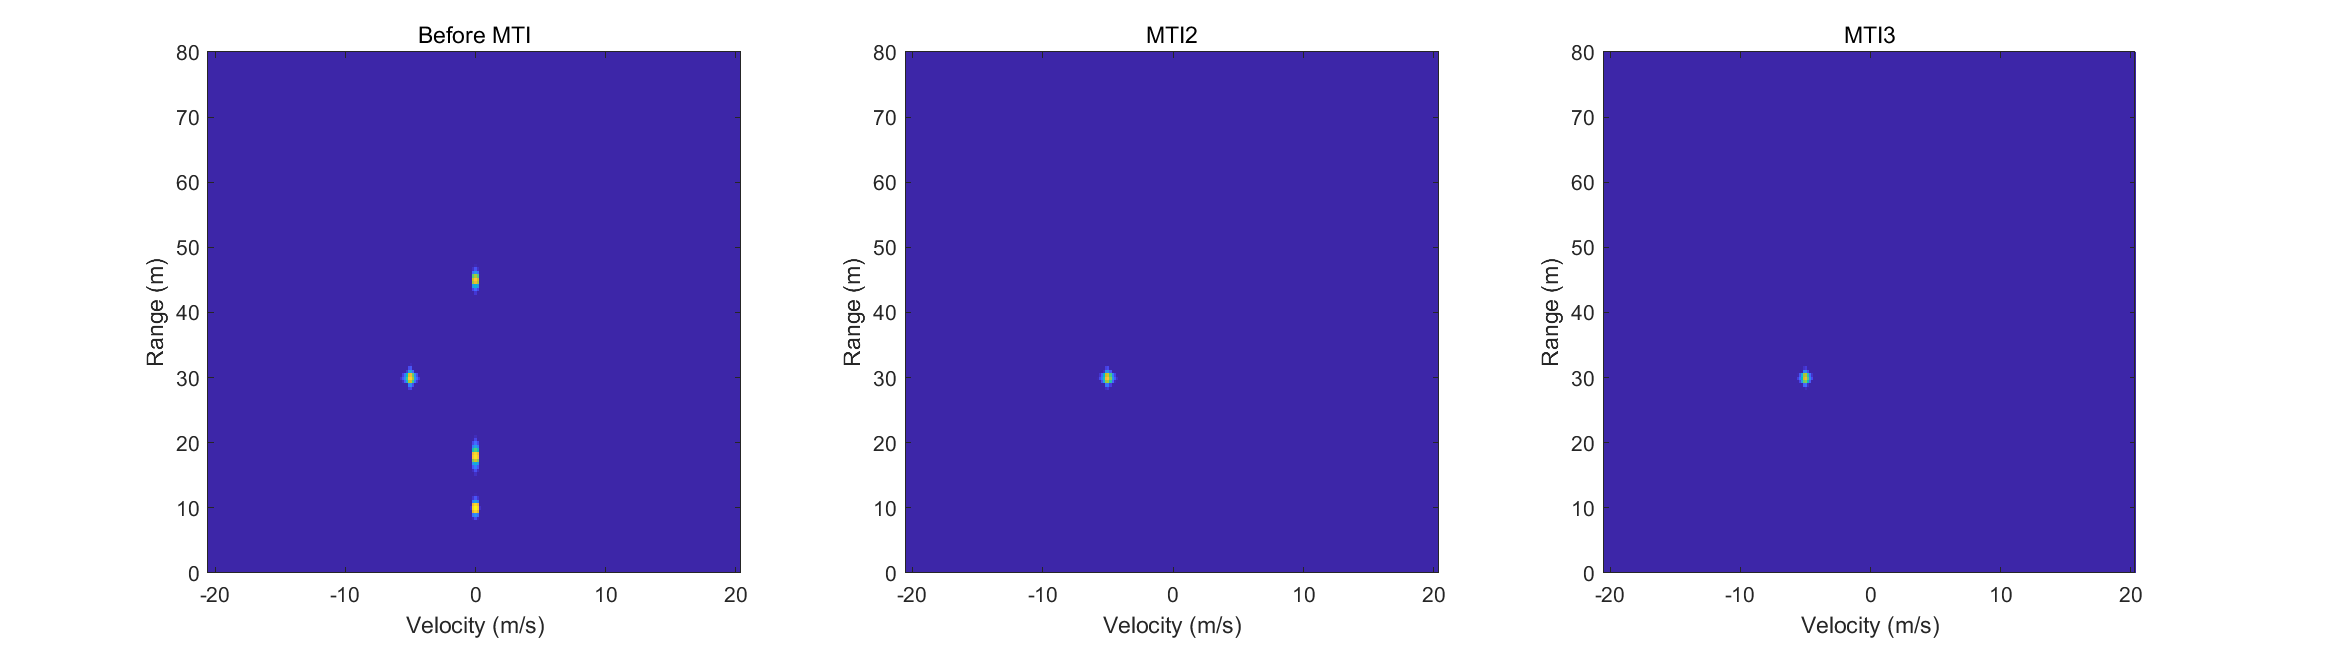
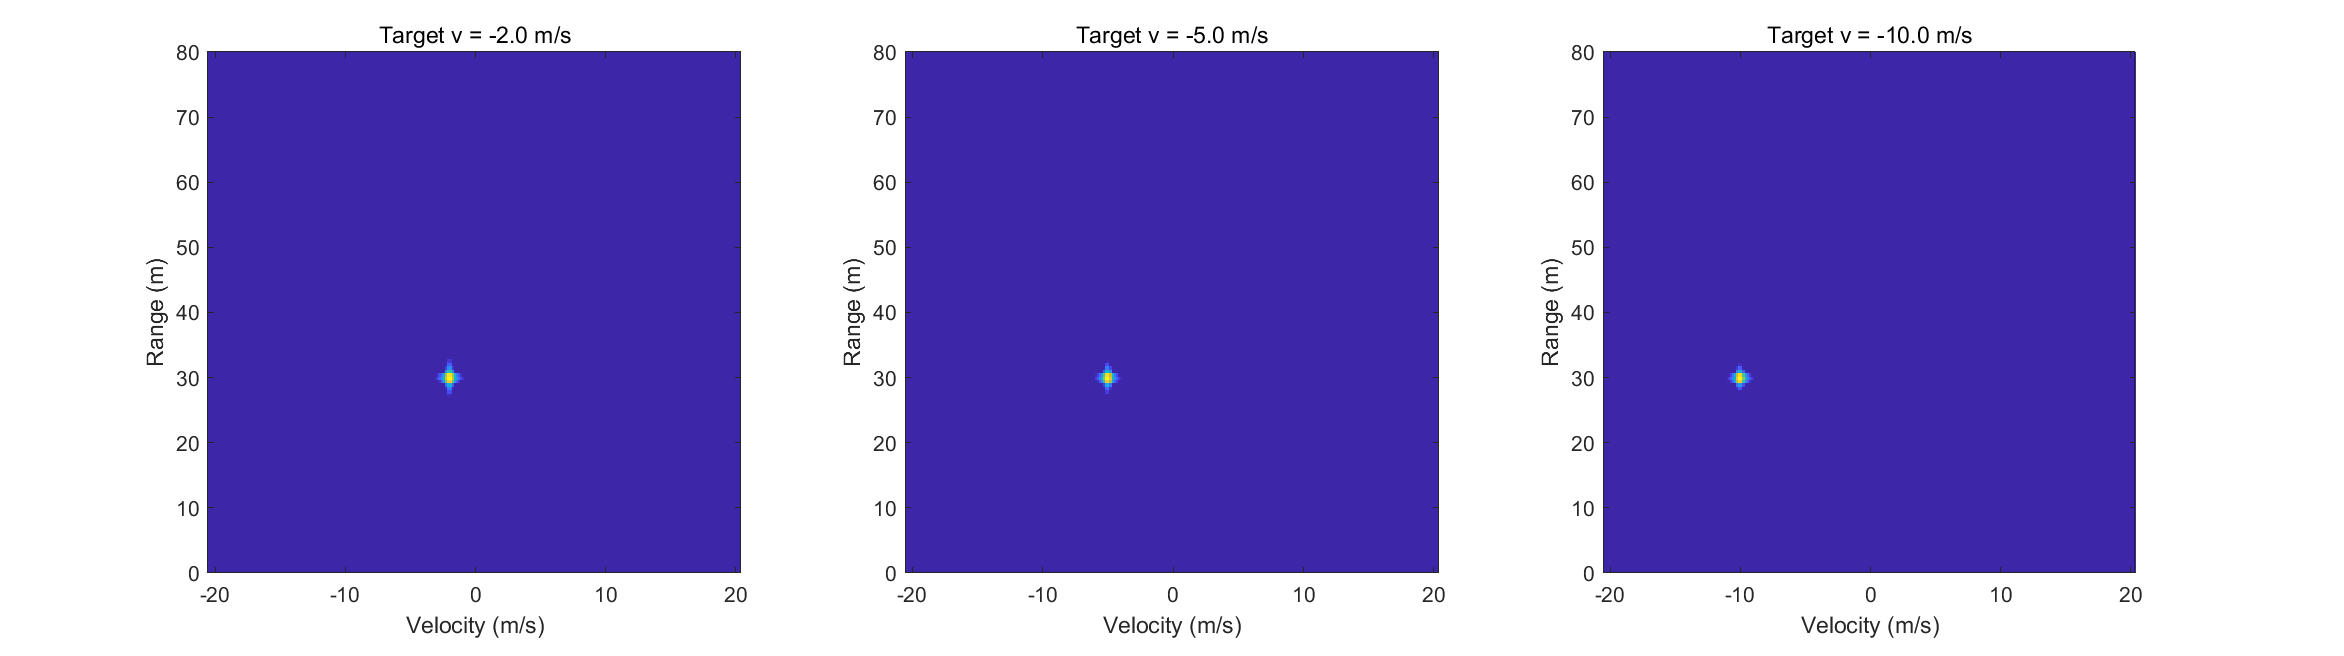
目标速度为什么会影响 MTI?
目标径向速度通过:
映射到 Slow-time Frequency。
MTI2 对应:
MTI3 对应:
当目标速度较小时:
所以目标速度越低,MTI 后的相对幅度越容易下降。
提高 MTI 阶数虽然可以进一步削弱静态分量,也会扩大对极低速运动的影响。
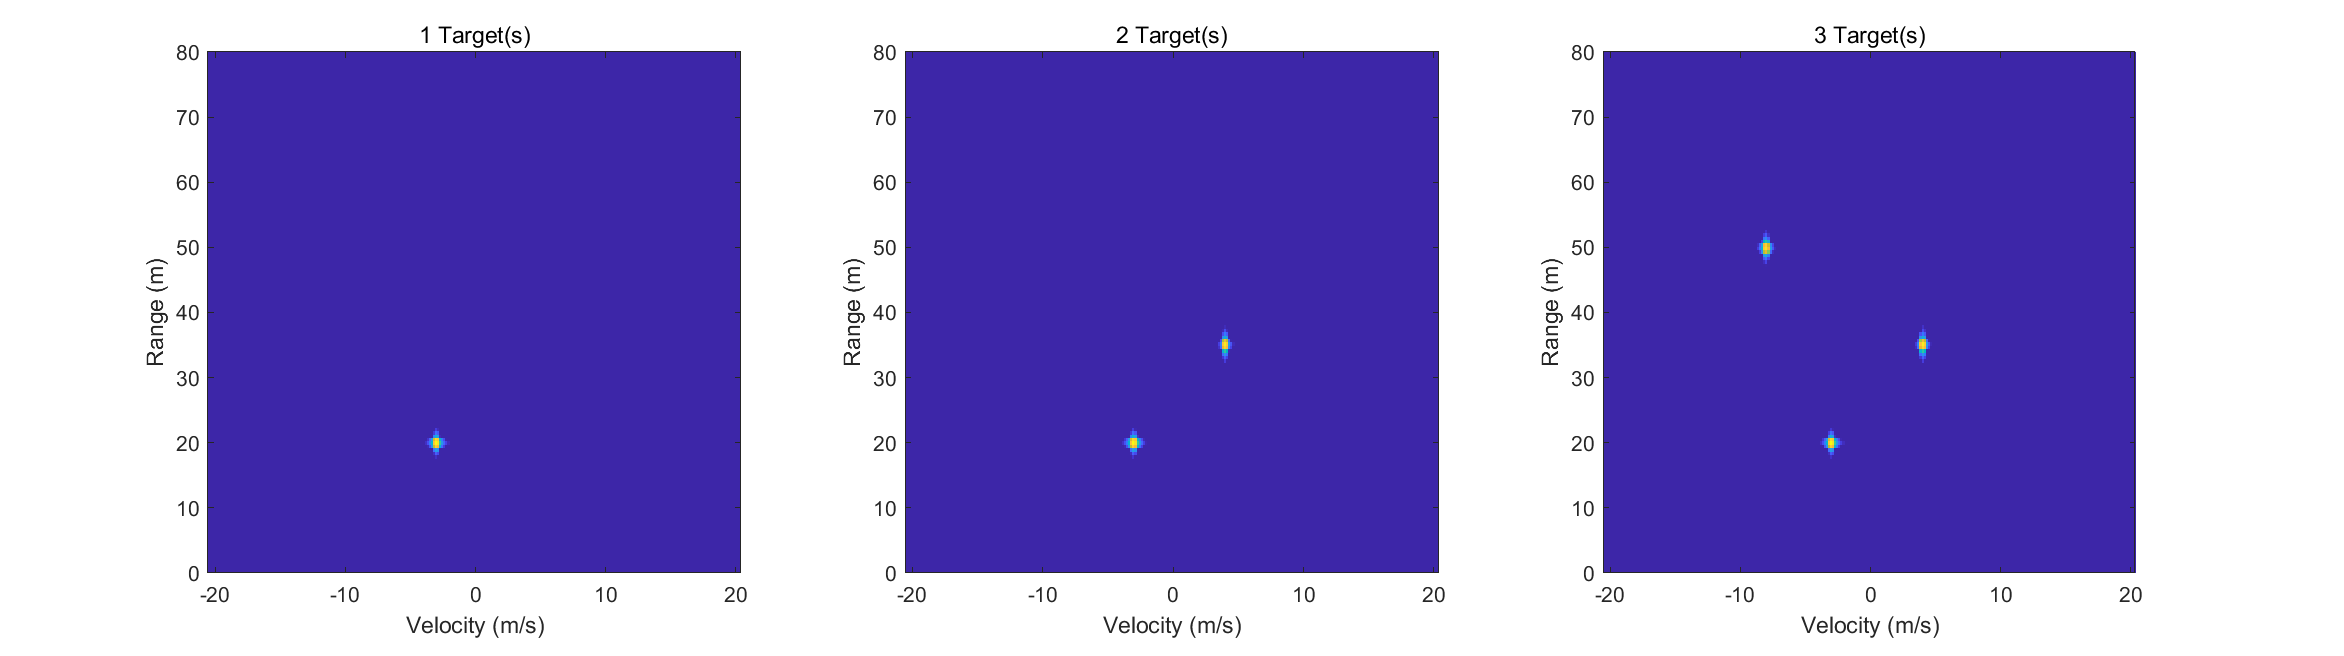
多个目标靠得太近会怎样?
多个理想点目标可以表示为:
经过二维有限窗 DFT 后,可以近似表示为:
其中:
- 表示距离维窗函数的离散频率响应;
- 表示
Slow-time窗函数的离散频率响应。
如果多个目标在距离和速度上间隔足够大,就可以形成相对独立的峰。
但当目标间隔逐渐接近距离或 Doppler 主瓣宽度时:不同目标响应会开始重叠。
这时,即使继续加入 CFAR、Peak Search 或亚栅格拟合,也仍然受到系统真实物理分辨能力的约束。
仿真与真实环境的差异
教学仿真中的目标通常被简化成一个理想点散射体:
但真实车辆显然不是一个点。
一辆车辆可能同时包含:
- 车头;
- 车轮;
- 车身金属结构;
- 玻璃;
- 不同姿态下形成的多个强散射中心。
真实环境中还存在:
- 地面;
- 建筑物;
- 路缘;
- 固定物体;
- 环境多径。
因此,真实数据更接近:
其中不同散射中心的幅度和相位还会随着车辆运动不断变化。
因此,真实车辆的 Range-Doppler Map 往往会出现:
- 多个局部散射峰;
- 距离方向扩展;
- 速度方向扩展;
- 随姿态变化的幅度;
- 靠近零 Doppler 的低速成分;
- 多径叠加产生的复杂谱结构。
这也是为什么:仿真用于理解规律,真实数据用于观察实际问题。
二者不能简单一一对应。
仿真中的深零频陷波可以验证 MTI 的滤波器关系,但不能直接等价成真实硬件在任意环境中的固定抑制度;
同样,真实 ADC 中出现的某一条非零 Doppler 频带,也需要结合实际 TX 编码、慢时间周期和采集配置才能进一步解释为物理速度。
LFMCW 仿真结果
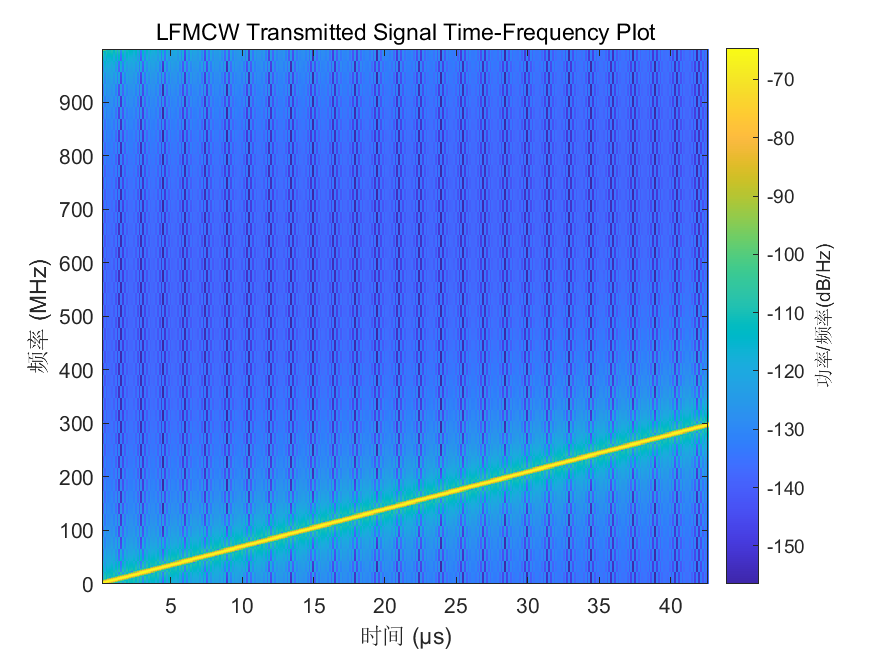
高采样率发射 Chirp:
仿真 Range-Doppler:
参数实验:
工程复现
项目工程位于:github.com/Super-Radar…
运行统一入口:
main
也可以分别执行:
run('tests/inspect_measured_dataset.m')
run('tests/check_measured_physical_axes.m')
run('tests/run_measured_physical_analysis.m')
run('tests/run_lfmcw_simulation.m')
run('tests/run_parameter_studies.m')
本项目局限性与物理解释边界
为了避免对实验结果做超出数据本身的解释,本项目保留以下边界:
5 个车辆
run是离散采样,不用于重建严格连续轨迹;
Rx0-Rx3在运动车辆条件下不作为严格同时相干阵列快照,因此本文不基于这批数据宣称严格四通道DOA;真实车辆是扩展目标,车身、轮毂、玻璃、金属结构、地面、多径会产生多个散射中心;
MTI3在零Doppler具有二重零点,静态背景抑制更深,但极低速目标损失也更明显;
MATLAB教学仿真用于解释参数关系,不等价于真实硬件在所有场景中的检测性能。
在 SuperRadar 社区,一次实验、一组数据、一段代码、一套算法,甚至一个有价值的问题反馈,都可以成为后来者继续研究的起点。
欢迎基于现有项目继续复现、修改和探索,也欢迎通过 GitHub Issue、Pull Request 分享你的代码、数据和应用案例。