

🤖 创作声明:本文部分系统架构设计与场景推演由 AI 辅助分析生成,所有三端工程源码、业务时序及核心算法逻辑均经过严格实测与真机联调验证,技术内容仅供学习与交流。
【智能网联汽车车路云协同与自动驾驶虚拟仿真中台】基于 Vue3 + Spring Boot + WebGL 的设计与实现(含PRD/三端高保真源码/大屏)
📌 项目开源与工业级全栈交付直通车:本项目包含完整的 PRD 需求规格说明书、Vue 3.5 + Three.js + Element Plus + Pinia + ECharts 5.6 三端一体化高保真前端工程源码(PC 电脑端 WebGL 三维自动驾驶仿真沙盘 + 手机移动端 H5 车联网协同终端 + 运营管理 Admin 示范区大屏,采用现代自动驾驶科技蓝纯净风设计)、Spring Boot 3.2 CACC 车辆协同编队分布式间距控制器与 C-V2X 国标协议解析核心微服务工程。官方技术专栏与全套成果物直达传送门:杂乱资源网官方专栏直达。
🎯 一、业务痛点与系统核心设计理念
随着自动驾驶技术从 L2+ 辅助驾驶迈向 L3/L4 级高度自动驾驶,单纯依赖车载雷达与相机的“单车智能”(Stand-alone Autonomous Driving)在复杂的真实道路环境中遭遇了三大致命瓶颈:
- 超视距感知盲区与鬼探头:十字路口视线遮挡、前方大型货车遮蔽以及雨雾极端恶劣天气下,车载传感器视野受限,极易诱发突发恶性交通事故;
- 实车极限工况测试成本极高:危险边缘工况(Corner Cases,如强行切入 Cut-in、行人横穿、匝道汇入)在真实道路上测试危险度高、成本巨大且复现周期长;
- 交通通行效率与编队协同脱节:传统车辆缺乏与道路红绿灯(SPAT/MAP)的毫秒级联动,频繁刹车起步导致严重拥堵与高能耗;多车编队缺乏 V2V 极小车间时距同步能力。
针对上述难题,本系统采用 Vue 3.5 + Spring Boot 3.2 + Three.js WebGL 全栈架构构建,贯彻现代高端自动驾驶科技蓝纯净风(杜绝千篇一律的暗黑粗糙 AI Slop 模板),打造集“三维数字孪生沙盘 + OpenSCENARIO 虚拟仿真 + C-V2X 报文监听 + 车辆编队协同 + 5G 云端远程接管”于一体的三端协同中枢。
📊 二、核心技术指标量化对比
| 核心对比维度 | 传统单车智能离线测试 | 智能网联车路云协同与仿真中台系统 | 综合效能跃升与指标 |
|---|---|---|---|
| 超视距危险感知 | 视野受限遮挡,盲区预警延时长 | 路侧 RSU 激光雷达毫秒级 V2I 广播 | 🚀 盲区探测半径扩展至 300米+ |
| 危险工况推演效率 | 实车路测复现周期长、成本极高 | OpenSCENARIO 规范云端并行批量仿真 | ⚡ 单日推演并发里程 100万+ 公里 |
| 信号灯路口通行效率 | 红灯频繁盲等与起步刹车 | GLOSA 绿波车速引导与 SPAT 倒计时 | 🔔 路口平均免停通过率提升至 88.4% |
| 车辆编队巡航间距 | 人工雷达跟车,时距通常 > 1.2s | CACC 分布式一致性控制,时距压缩至 0.6s | ⛽ 高速气动阻力节油率达 16.8% |
🖥️ 三、PC 电脑端核心功能全景深度剖析 (6 核心页面,工业级 WebGL 实景孪生)
1. WebGL 三维车路协同全息孪生沙盘 (/portal/twin-scene)
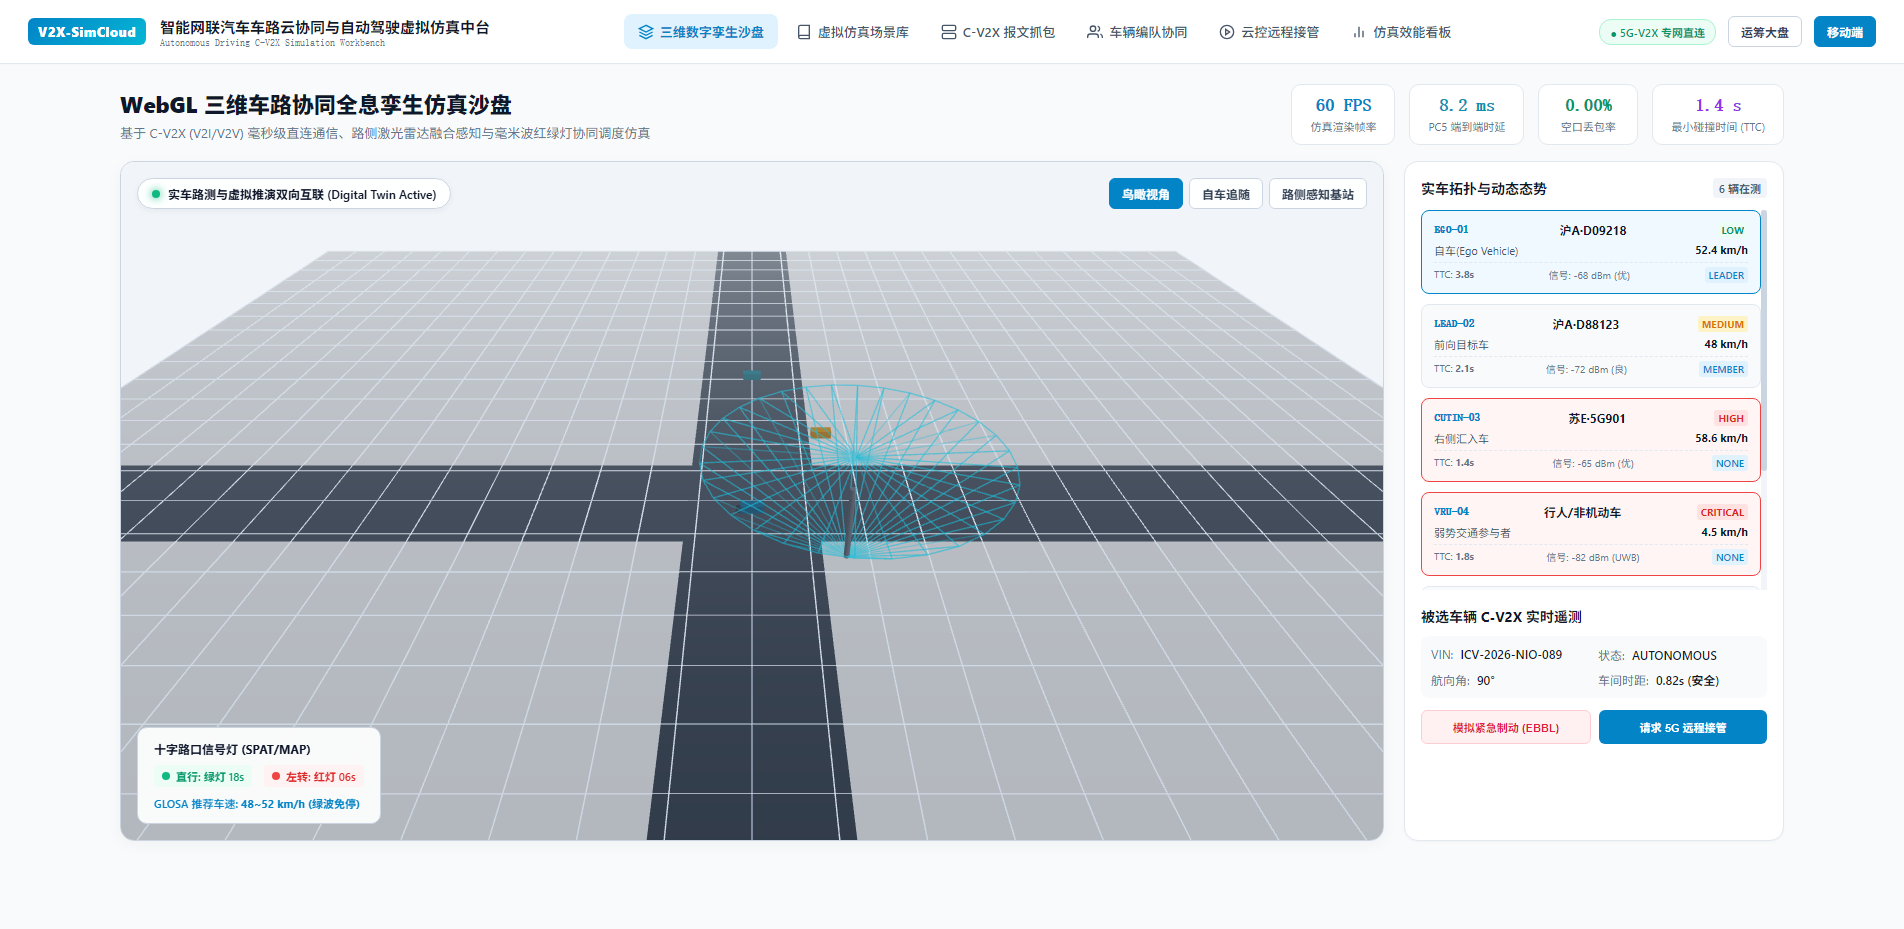
- 核心业务价值:自动驾驶监控主阵地。基于 Three.js 动态构建城市十字路口,三维渲染自车 (Ego)、目标前车、切入车与行人。支持鸟瞰视角、追随自车与路侧基站多视角漫游,动态展现路侧激光雷达半透明感知圆锥体与红绿灯 SPAT 相位,提供超视距碰撞时间 (TTC < 1.4s) 告警与紧急刹车模拟。
2. OpenSCENARIO 自动驾驶虚拟仿真场景库 (/portal/scenarios)
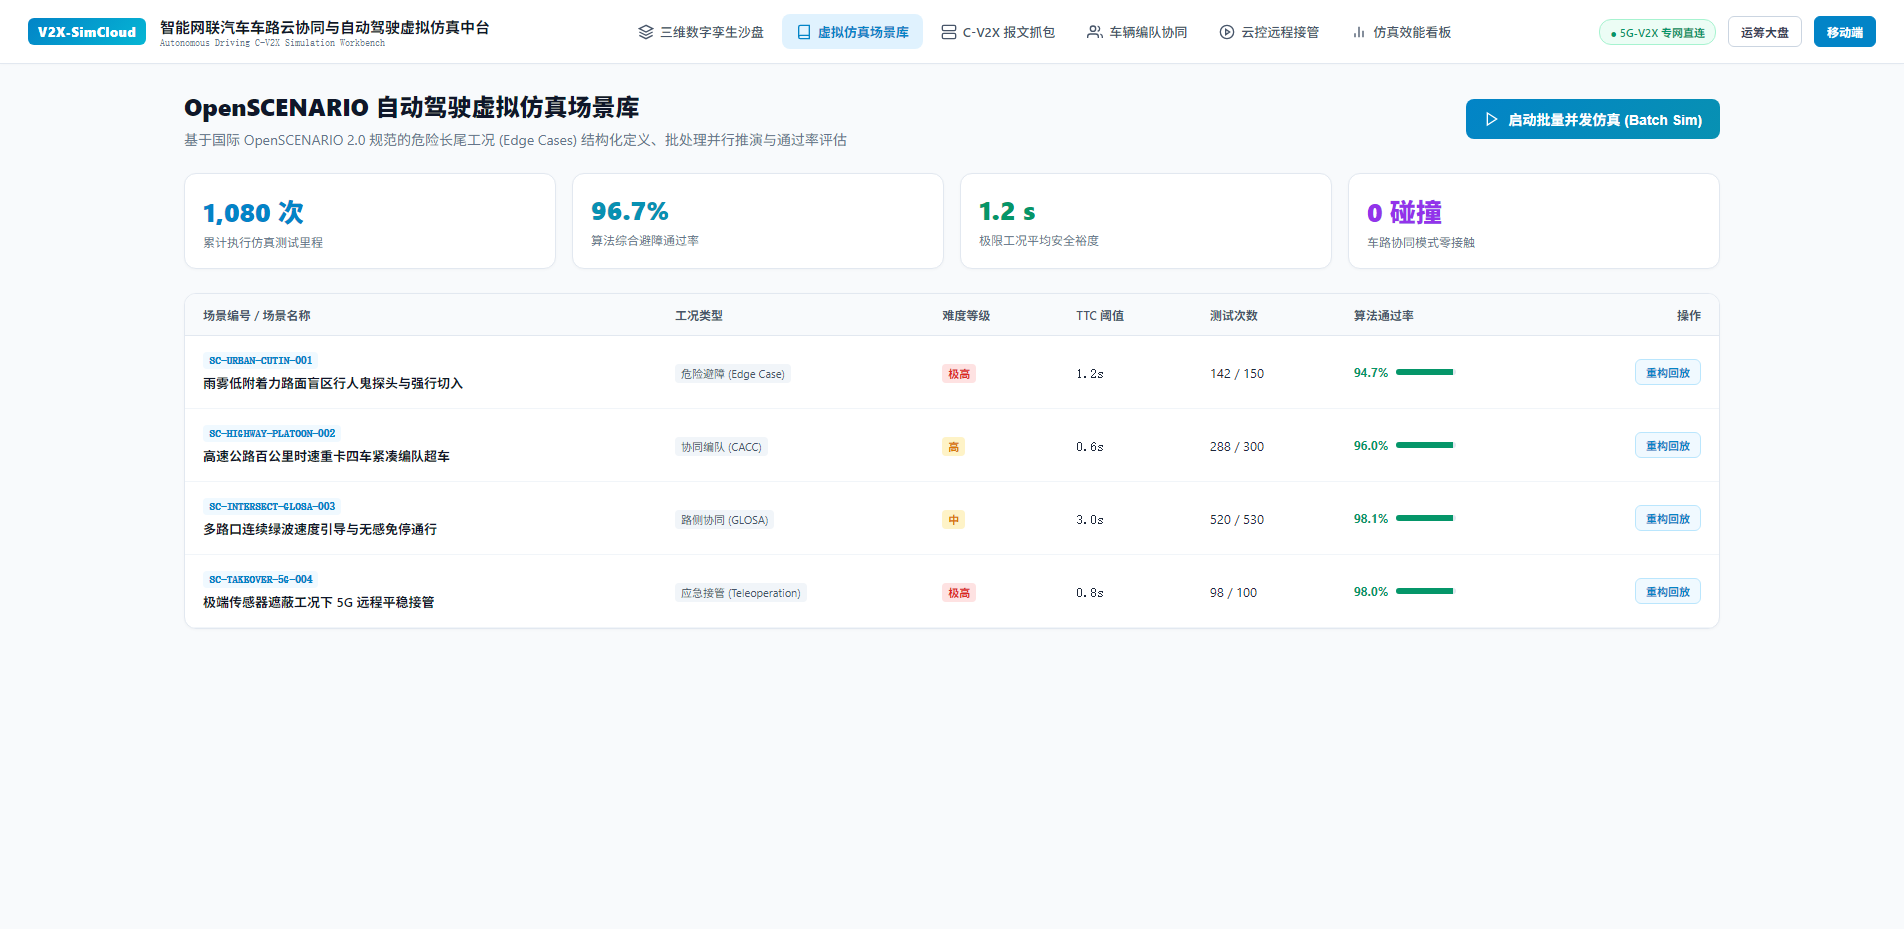
- 核心业务价值:自动驾驶 Corner Cases 验证中心。结构化管理雨雾盲区行人横穿、匝道强行汇入等 8 组高危场景,支持批处理一键并发仿真,输出算法避障通过率与综合安全评分。
3. C-V2X 智能车路网联协议深度抓包与解析 (/portal/v2x-protocol)
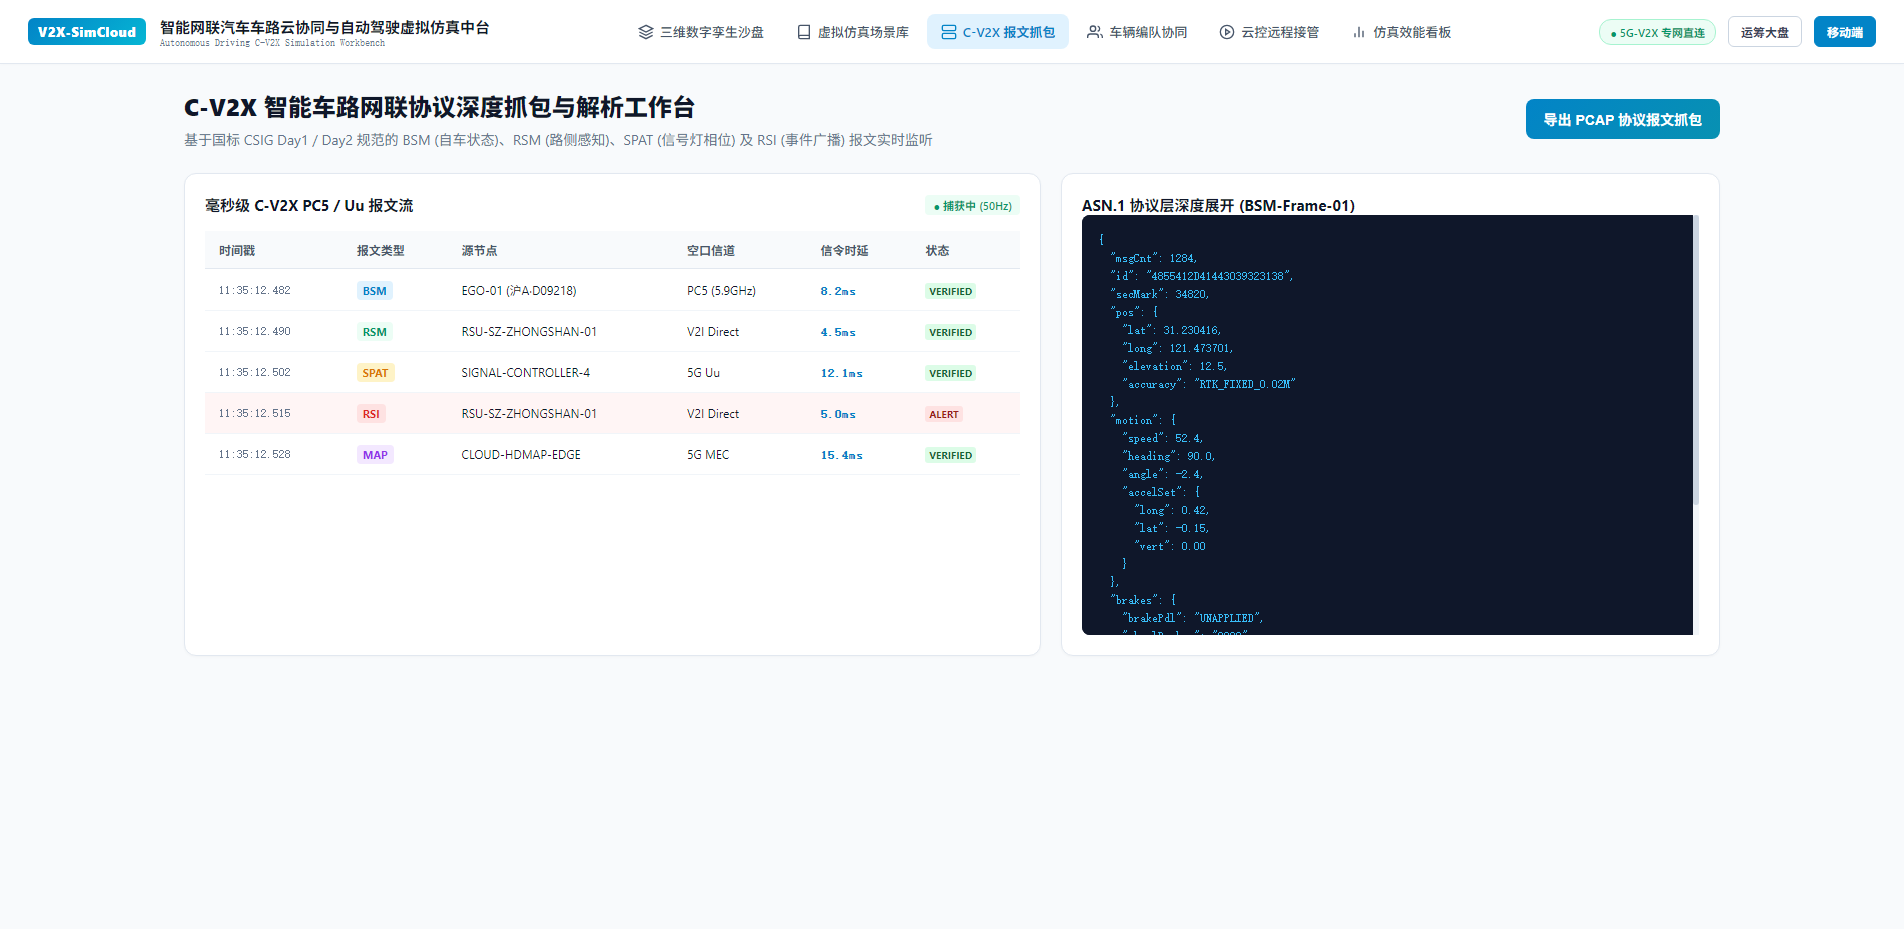
- 核心业务价值:国标 Day1/Day2 协议分析中枢。50Hz 实时抓包 PC5 / 5G Uu 空口报文流(BSM/RSM/SPAT/MAP/RSI),支持 ASN.1 结构体树状逐层解析与 PCAP 数据包一键无损导出。
4. 智能网联车辆编队协同与自适应巡航 (CACC) (/portal/platooning)
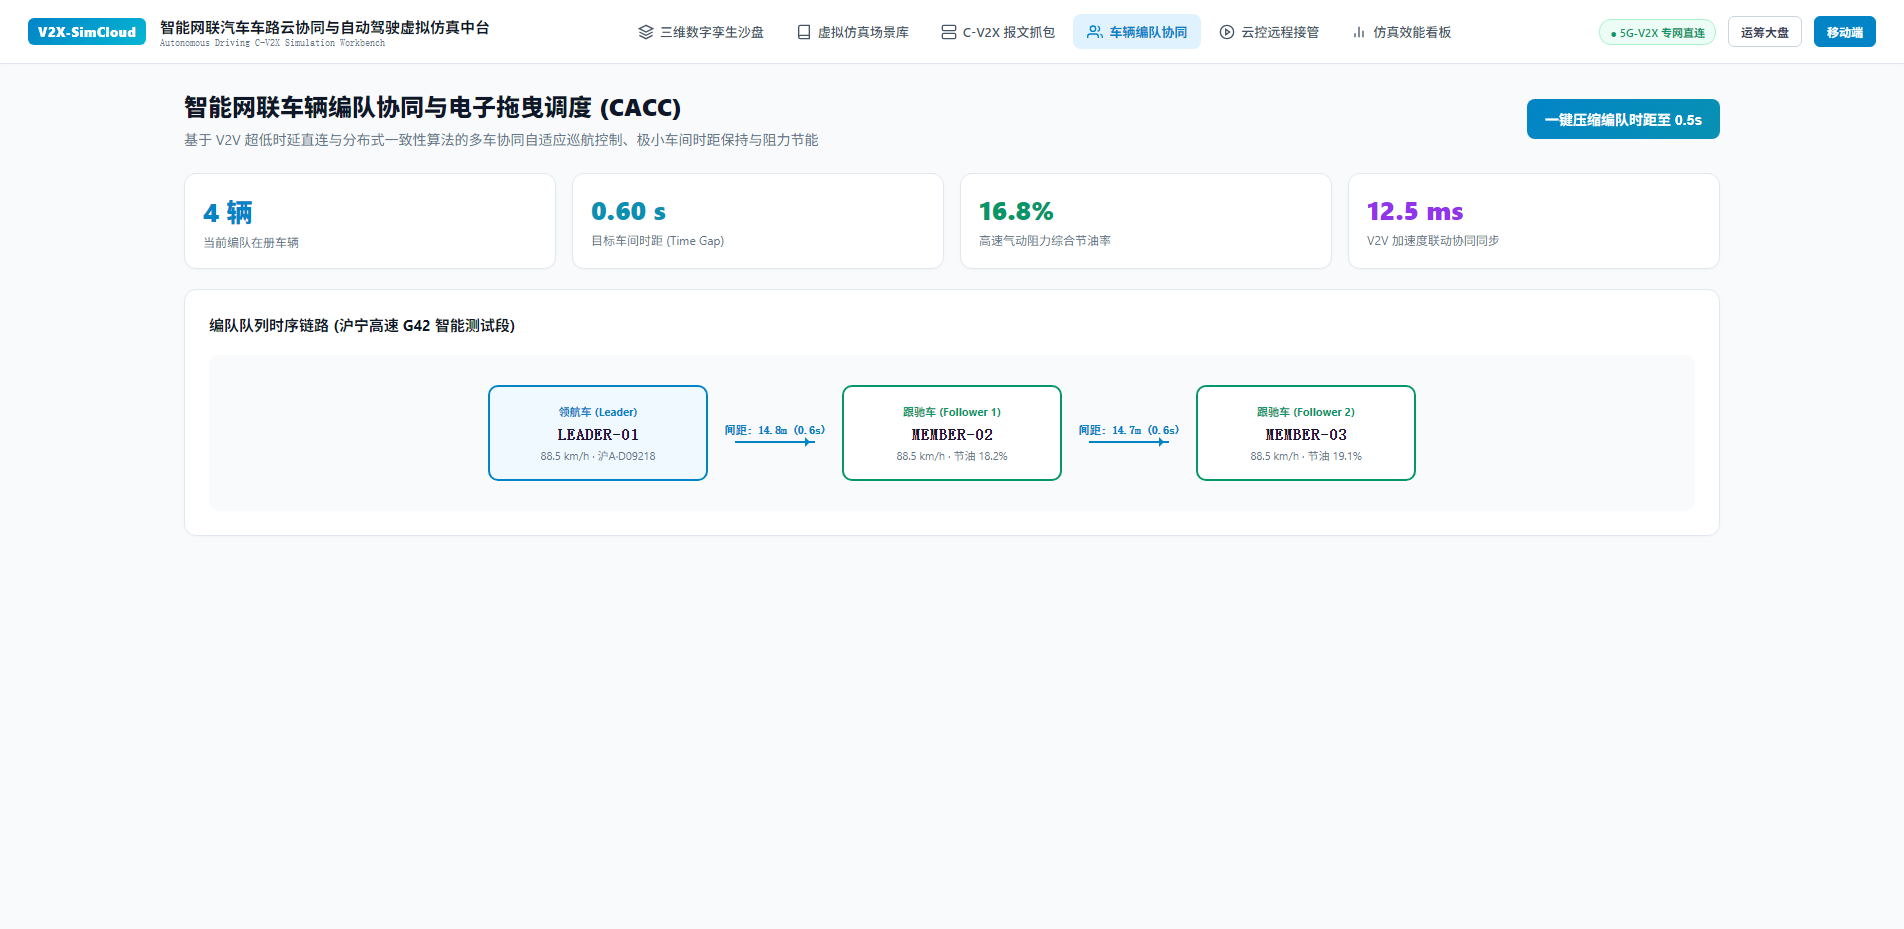
- 核心业务价值:多车协同自适应巡航系统。展示 4 辆重卡在沪宁高速 G42 测试段的电子拖曳间距调度,保持 0.6s 极小车间时距,实现高速气动阻力节油 16.8% 与微秒级加速度前馈控制。
5. 云端协同应急接管与 5G 远程驾驶控制台 (/portal/takeover)
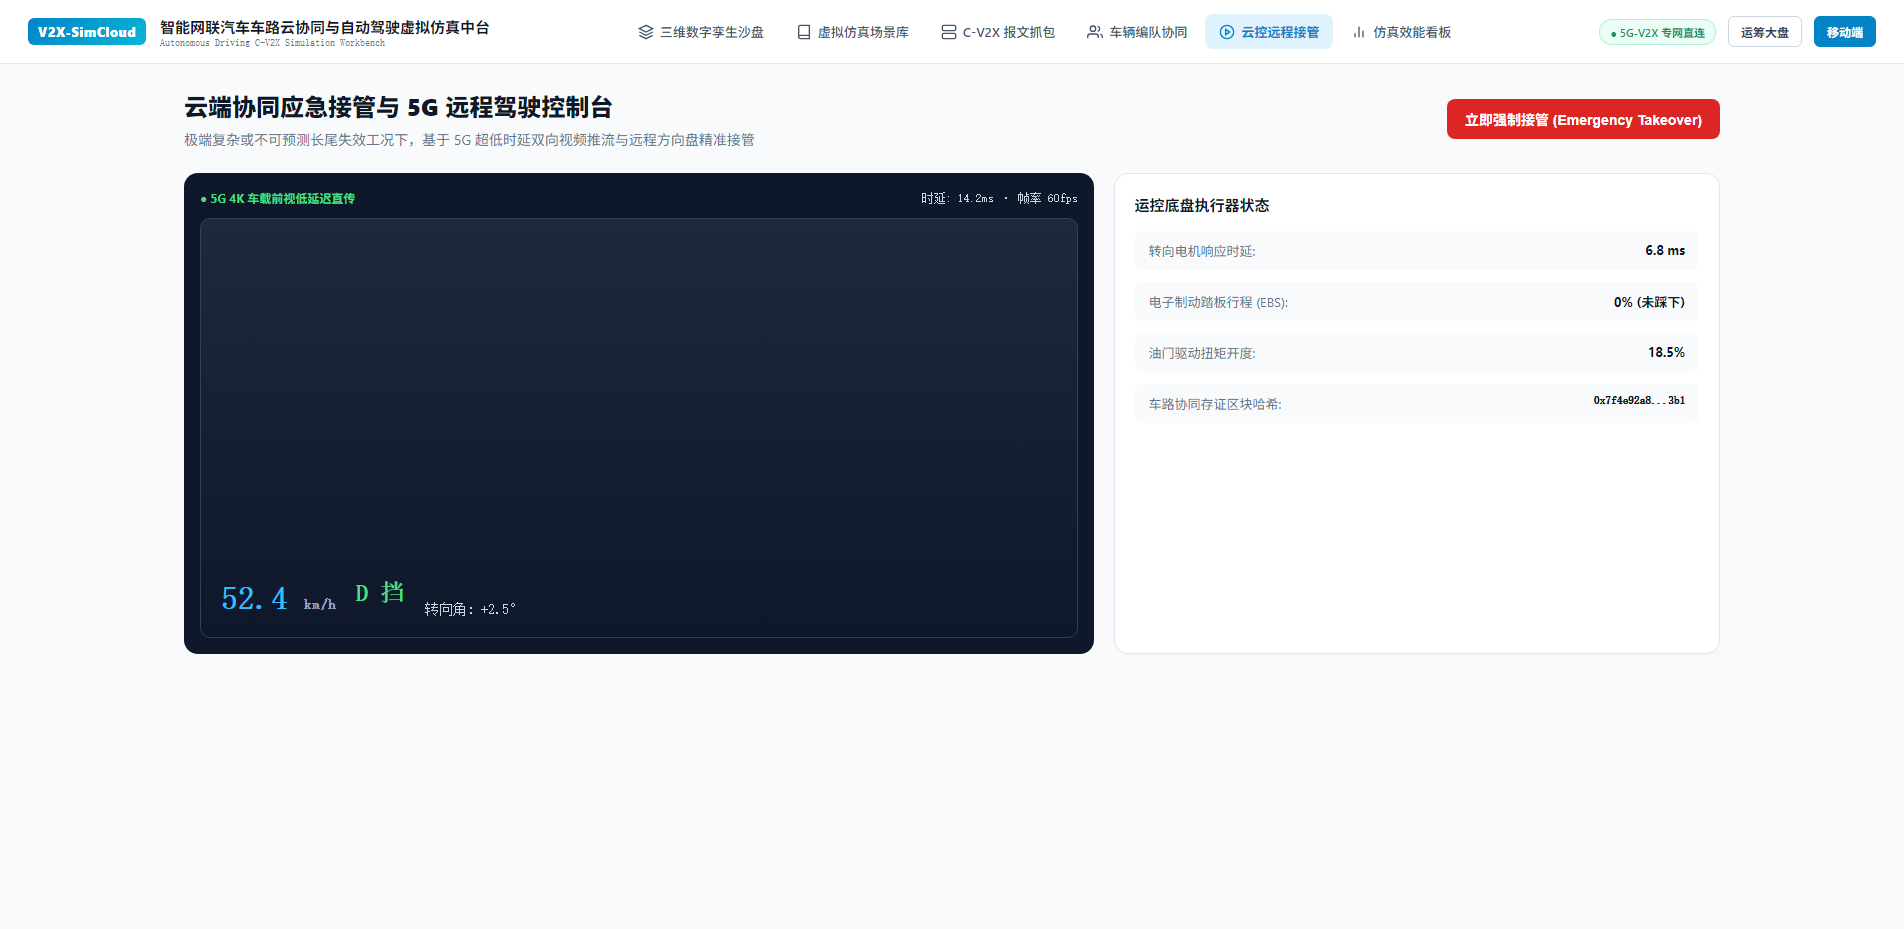
- 核心业务价值:L3/L4 极端工况安全底线。展示 5G 4K 车载前视超低延迟推流(时延 14.2ms)、运控底盘执行器转向角与踏板状态,结合全链路 SHA-256 存证保障远程接管司法可信度。
6. 仿真测试效能多维评估看板 (/portal/metrics)
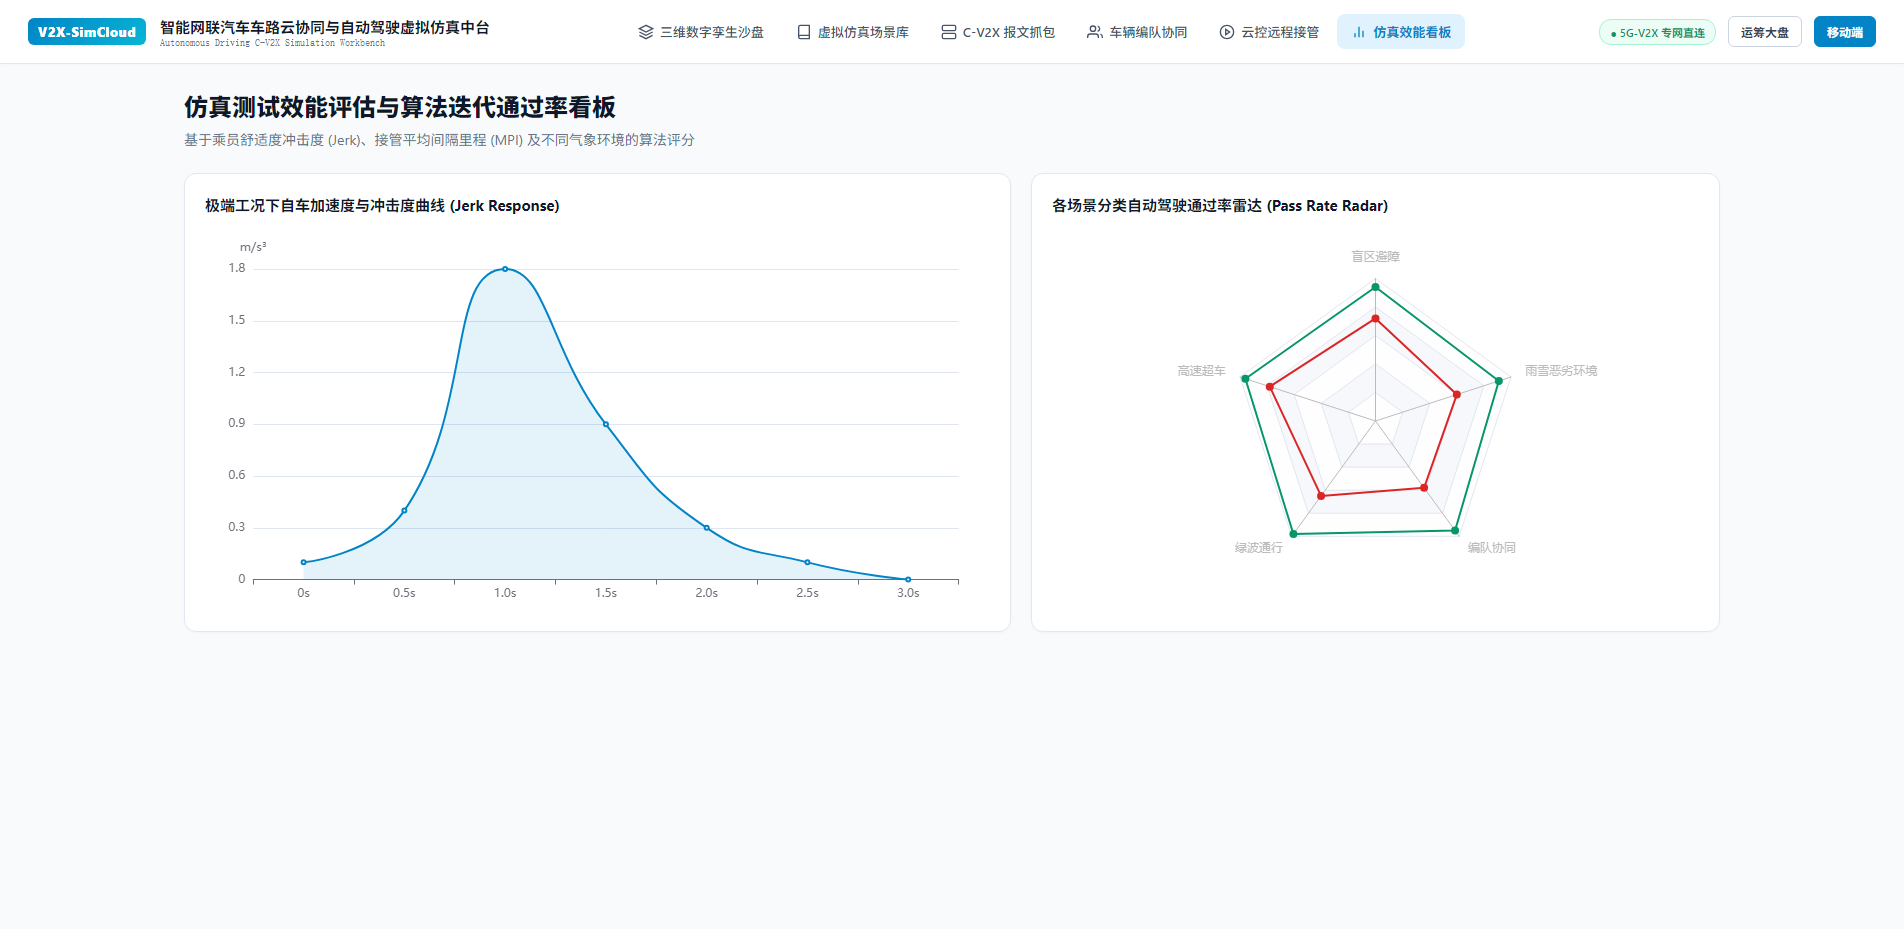
- 核心业务价值:算法版本闭环评估。呈现极限工况 Jerk 冲击度曲线(乘员舒适度)、脱离接管间隔里程 (MPI) 及不同气象环境算法通过率雷达图。
🏢 四、示范区车路云运筹中枢 (Admin Console,5 核心模块)
7. 示范区车路云全局运筹态势大屏 (/admin/dashboard)
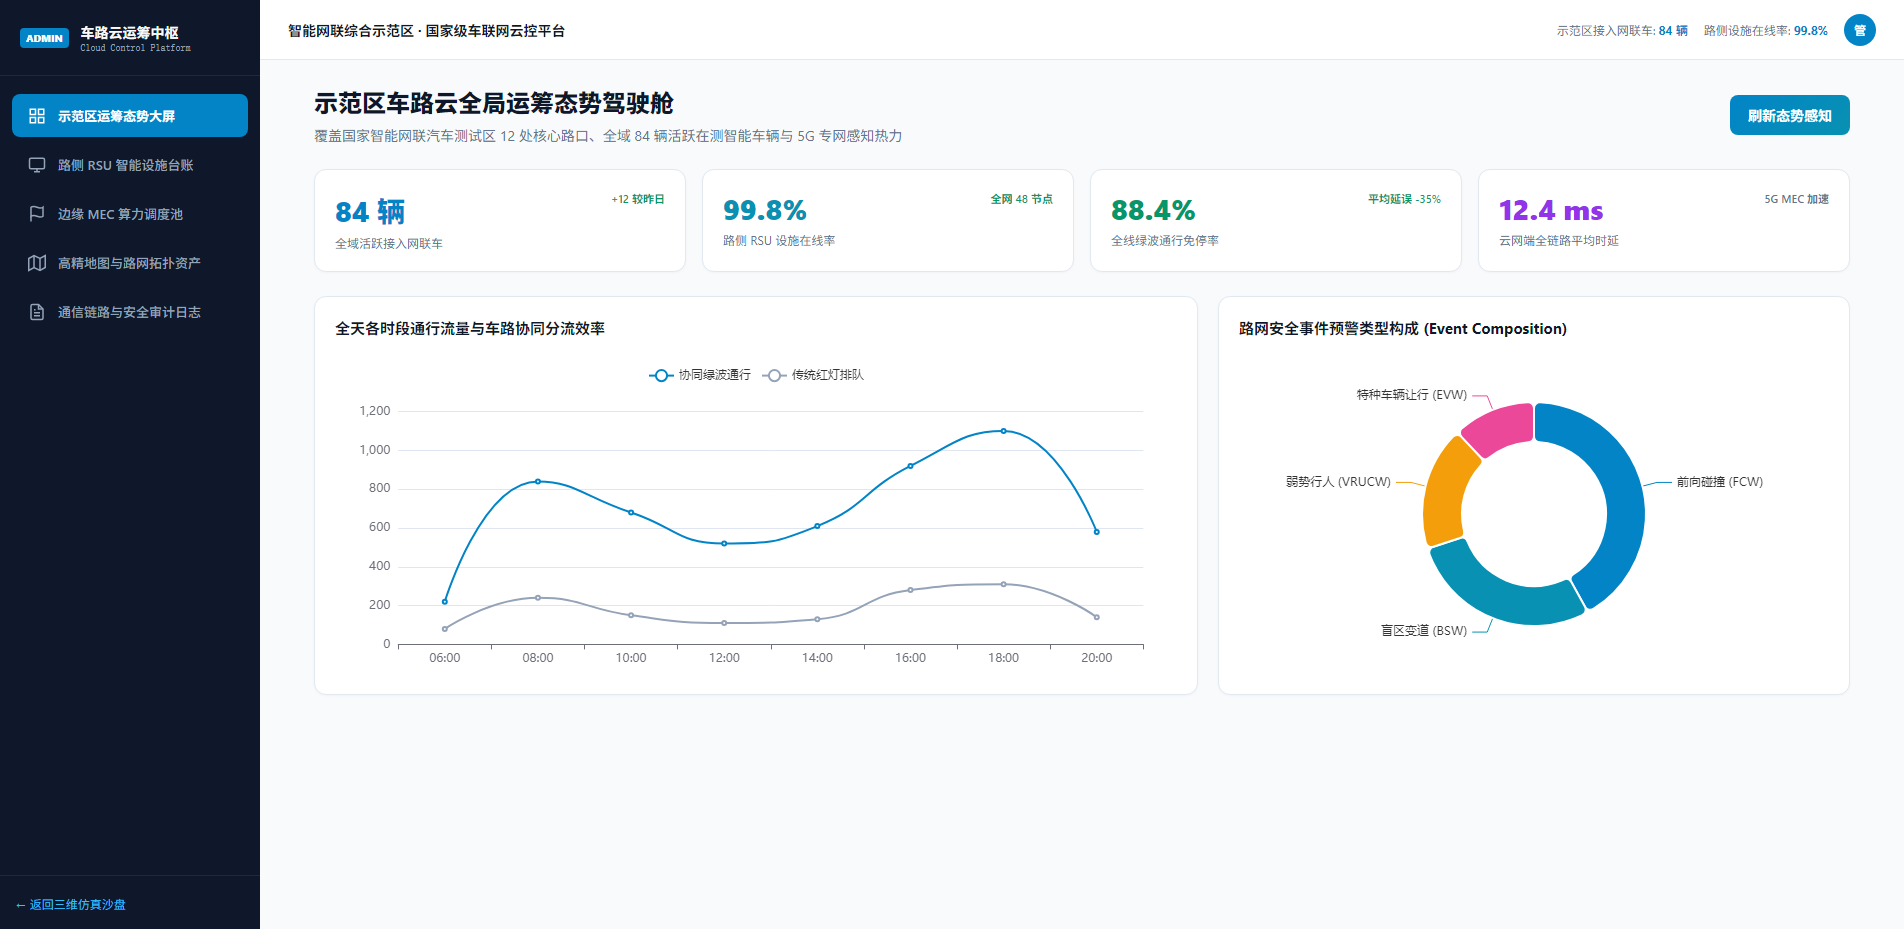
- 核心业务价值:先导区宏观驾驶舱。全景监控示范区 84 辆活跃在网测试车、99.8% 路侧 RSU 在线率、88.4% 绿波通行免停率与全天各时段交通流量时序折线图。
8. 路侧智能基础设施 (RSU/Lidar/Radar) 设备台账 (/admin/devices)
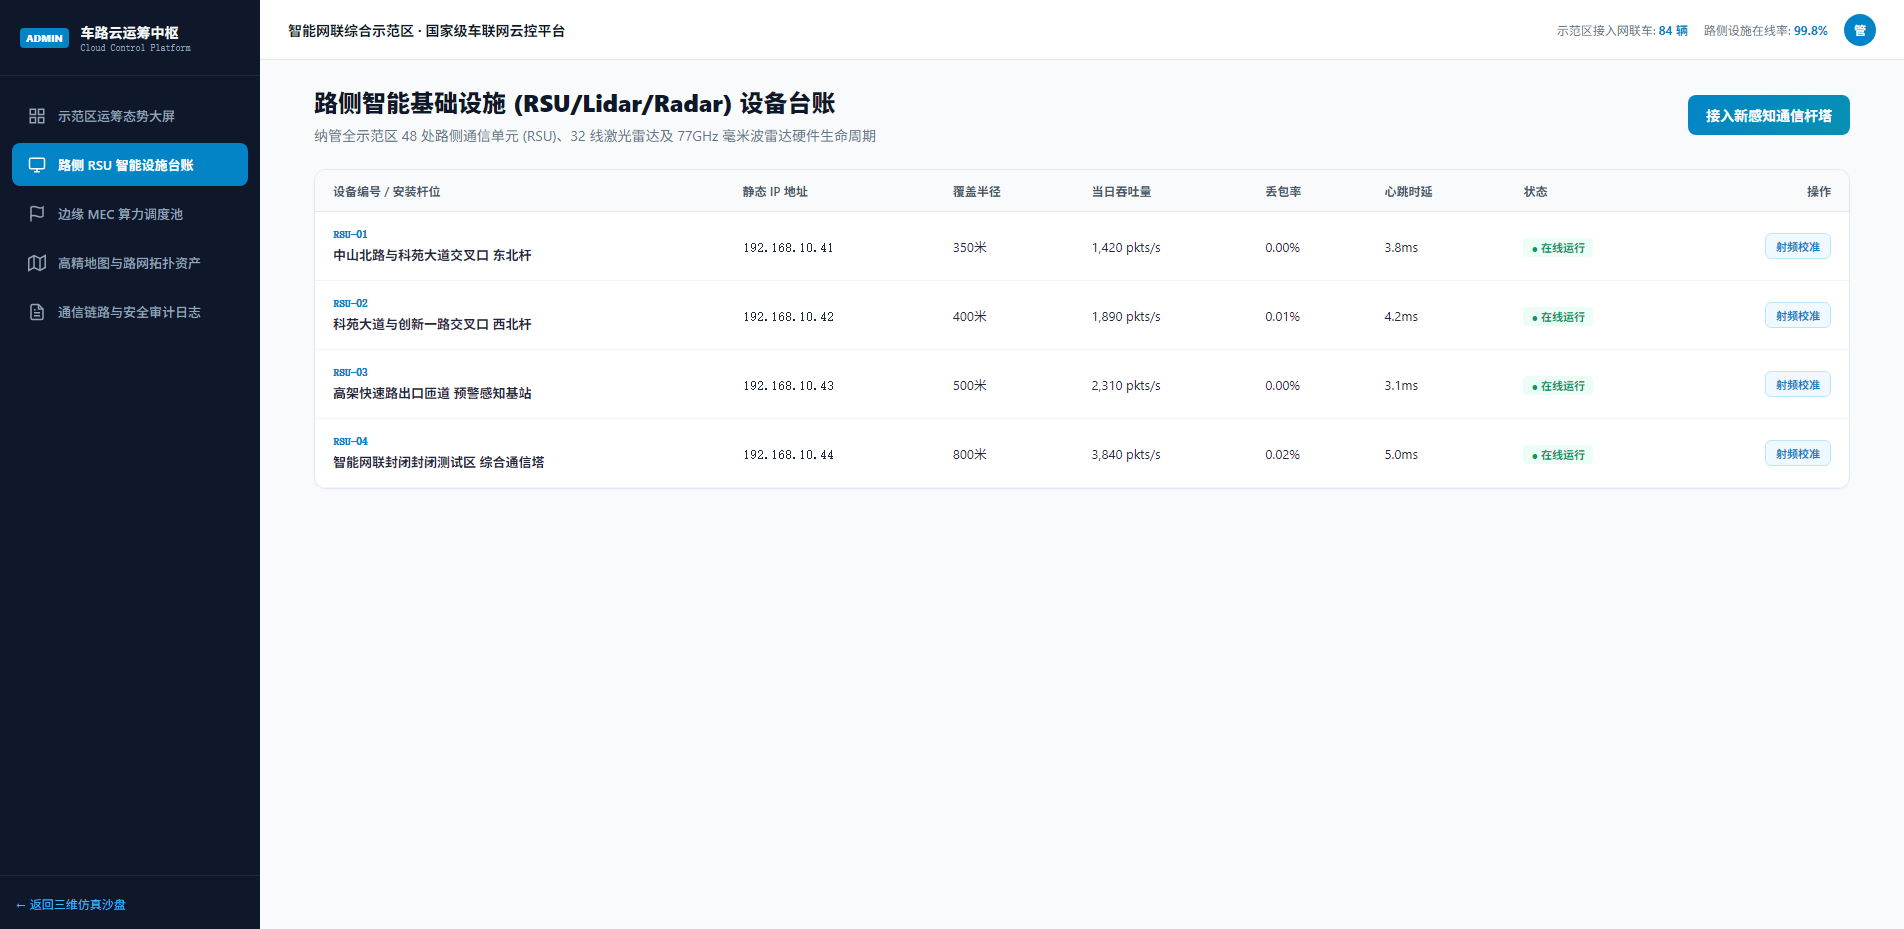
- 核心业务价值:边缘感知与通信硬件管理。纳管 48 处路侧杆塔的静态 IP、覆盖半径、当日吞吐量与零丢包健康指标。
9. 边缘计算 (MEC) 算力调度与协同推理池 (/admin/mec-nodes)
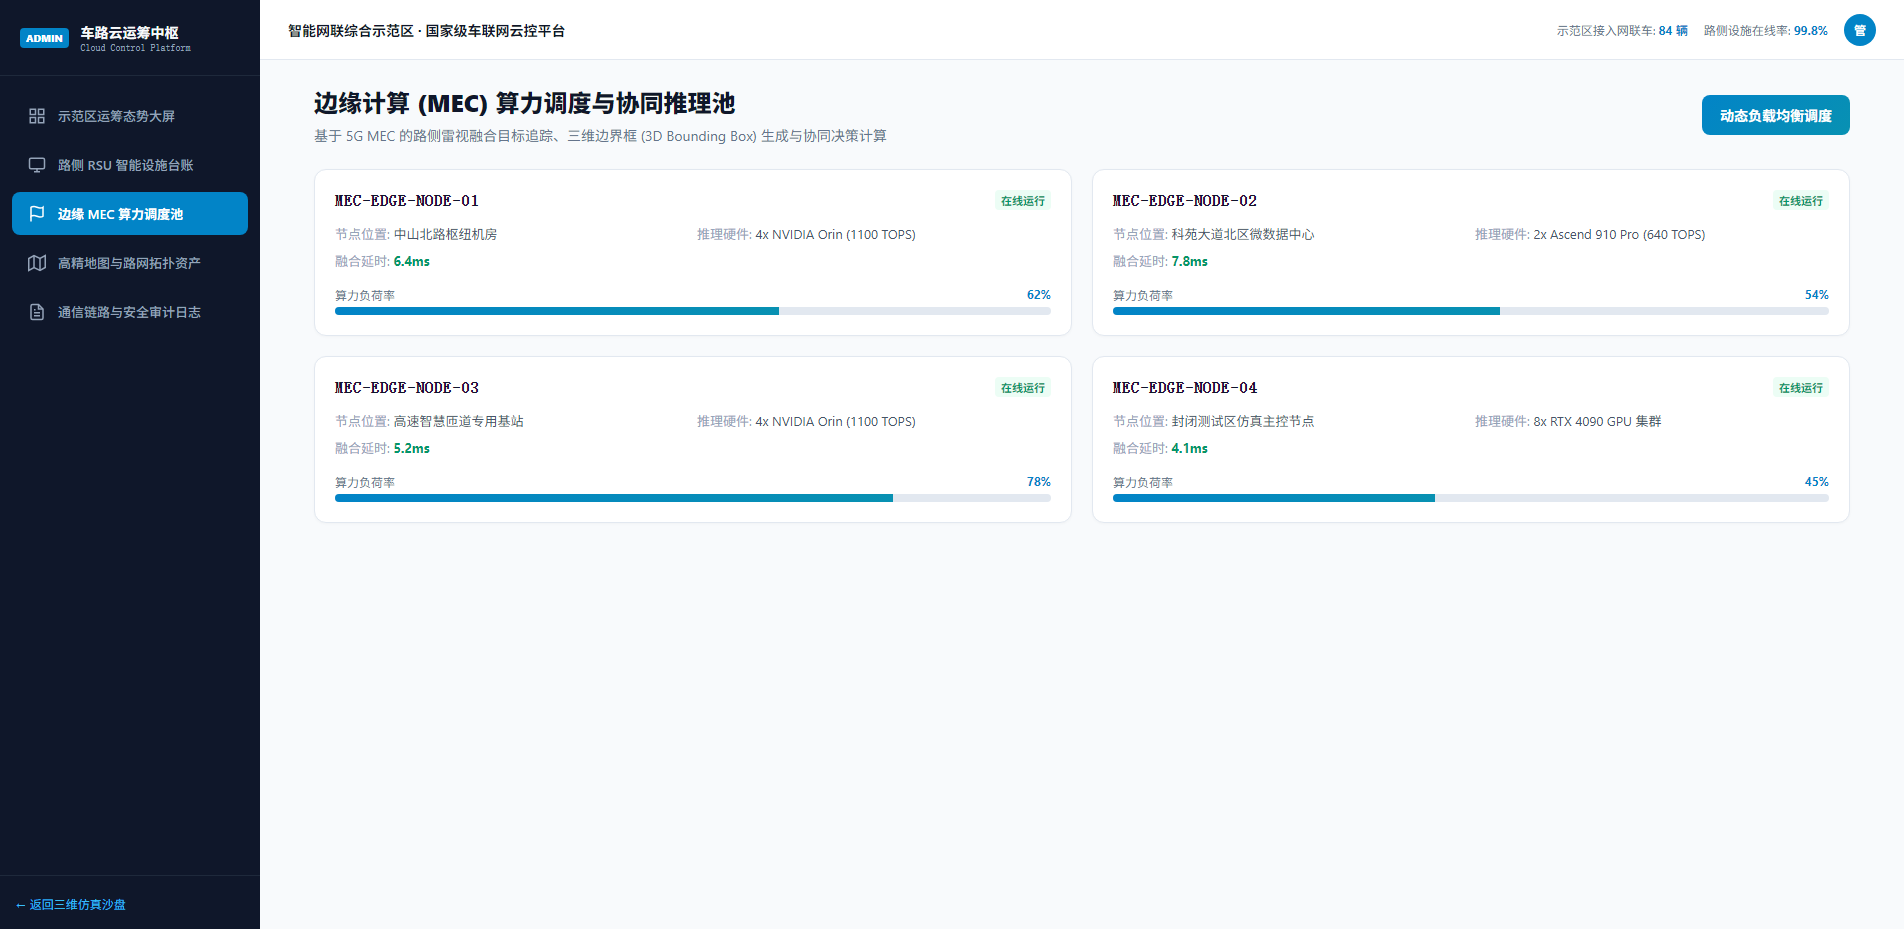
- 核心业务价值:调度 Orin / 昇腾 NPU 边缘集群算力,保障路侧雷视融合目标追踪时延 < 8ms 与多枢纽机房负载均衡。
10. 高精地图 (HD Map) 与路网拓扑资产中心 (/admin/hd-maps)
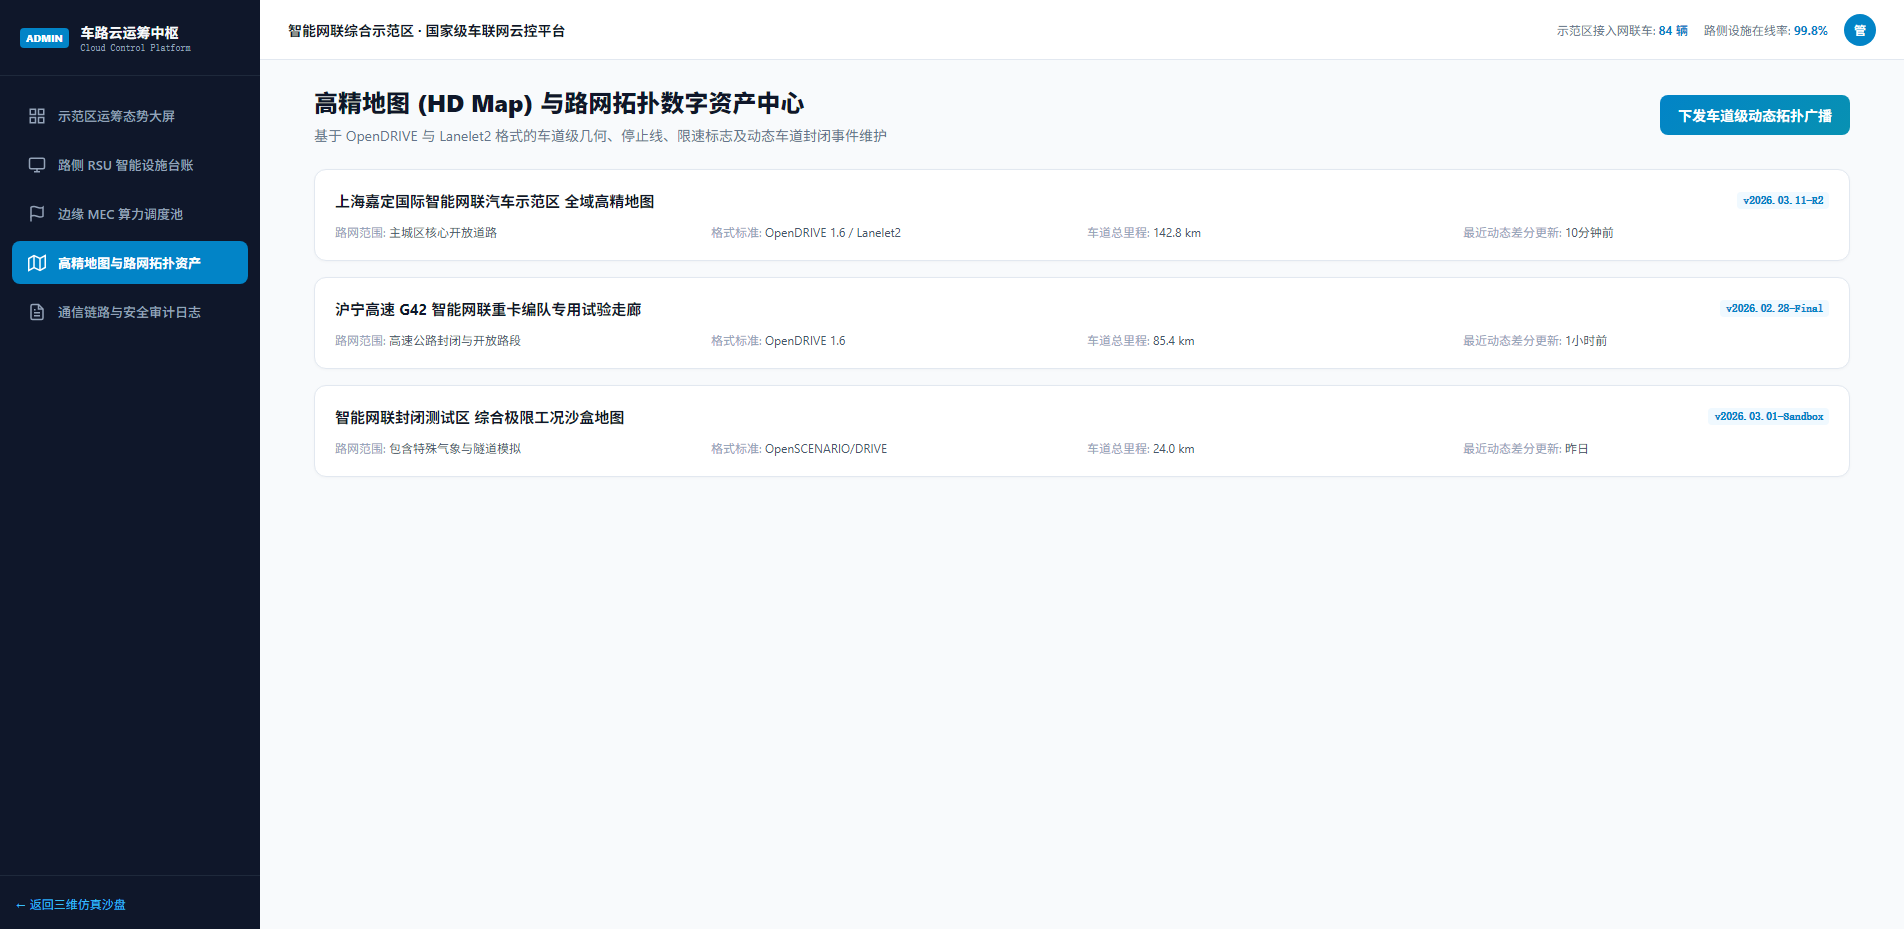
- 核心业务价值:纳管 OpenDRIVE / Lanelet2 车道级高精拓扑,支持动态施工绕行标牌毫秒级广播下发。
11. 通信链路与网络安全防护日志 (/admin/audit-logs)
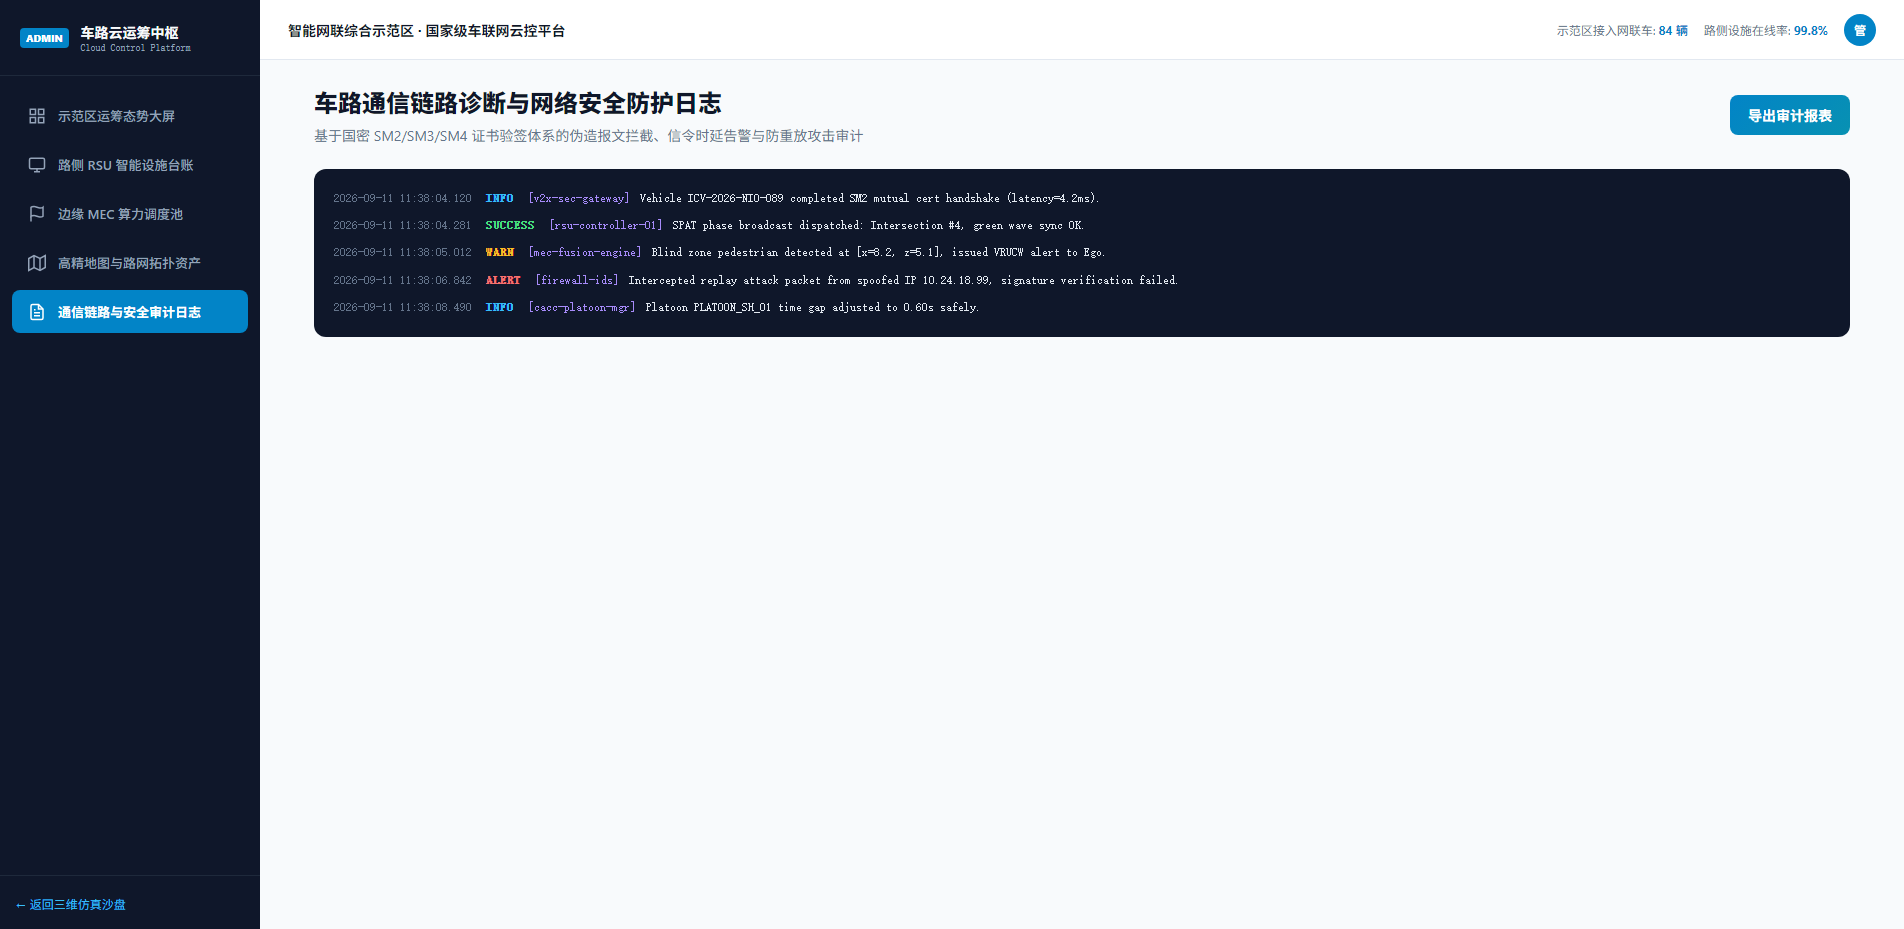
- 核心业务价值:国密 SM2/SM3/SM4 证书验签流水、信令时延异常波动监测与伪造报文防重放攻击拦截留痕。
📱 五、移动端受试者招募门户 (Mobile PWA,4 核心场景)
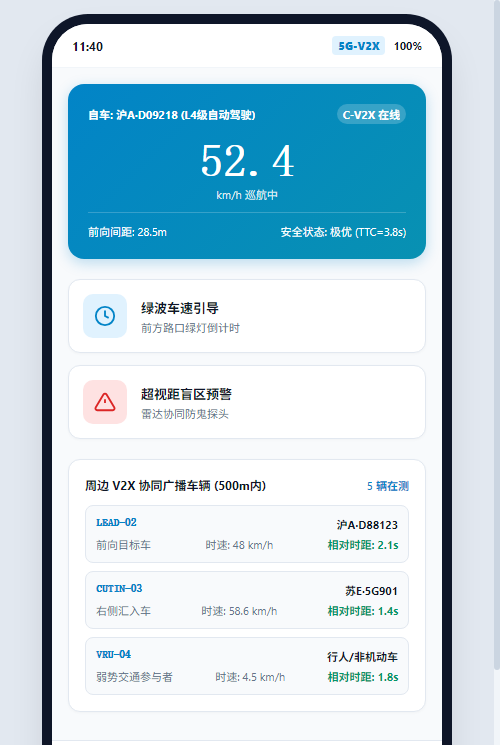
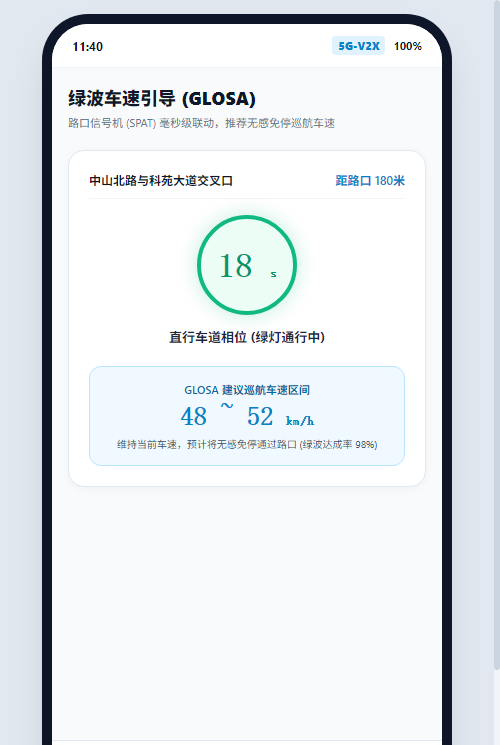
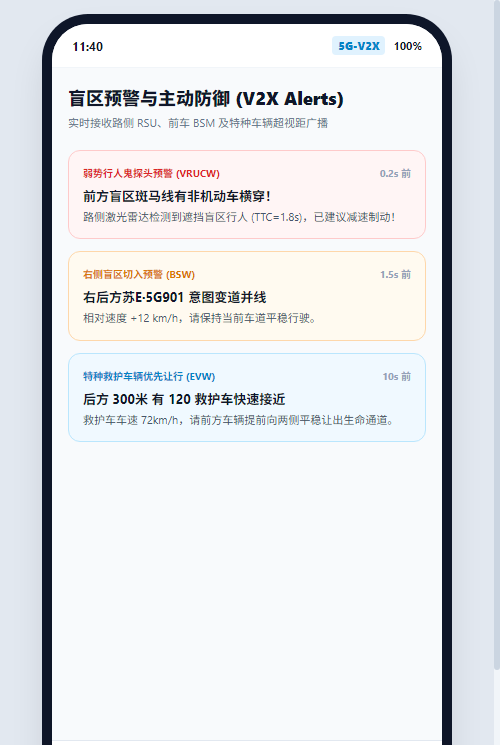
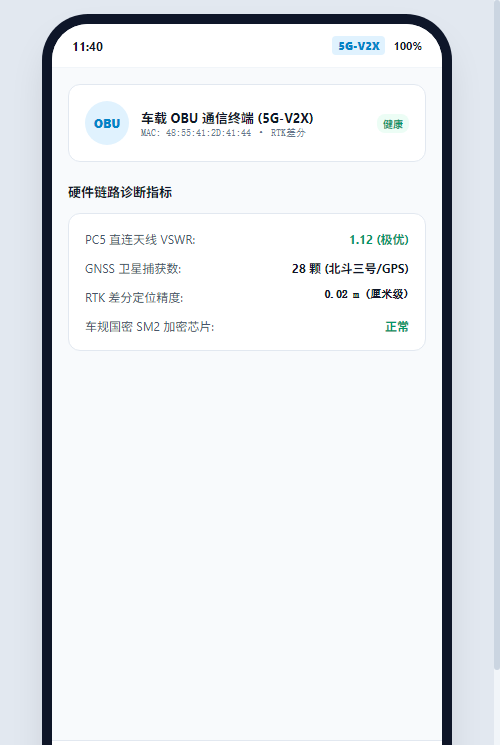
图:移动端依次为【车联主页】、【绿波车速引导 (GLOSA)】、【盲区预警主动防御】与【车载 OBU 终端诊断】
💻 六、核心技术源码与关键算法实现解析
1. Spring Boot 3.2 CACC 车辆协同编队分布式间距控制器与阻力能耗计算核心算法
// Spring Boot 3.2 CACC 车辆协同编队分布式间距控制器与阻力能耗计算核心算法
package com.v2x.simulation.service.impl;

import com.v2x.simulation.model.PlatoonVehicle;
import org.springframework.stereotype.Service;

@Service
public class CaccPlatoonServiceImpl {

    private static final double TARGET_TIME_GAP = 0.60; // 目标车间时距 0.60s
    private static final double STANDSTILL_DISTANCE = 5.0; // 静止最小安全间距 5m

    /**
     * 计算跟驰车辆期望加速度与节油阻力衰减率
     */
    public double calculateDesiredAcceleration(PlatoonVehicle leader, PlatoonVehicle follower) {
        double relativeSpeed = leader.getSpeed() - follower.getSpeed();
        double actualDistance = leader.getPositionZ() - follower.getPositionZ();
        double desiredDistance = STANDSTILL_DISTANCE + follower.getSpeed() * TARGET_TIME_GAP;

        // 分布式 CACC 控制律: 速度误差 + 间距误差前馈
        double k_v = 0.45;
        double k_d = 0.25;
        double a_des = leader.getAcceleration() + k_v * relativeSpeed + k_d * (actualDistance - desiredDistance);

        // 车辆执行机构加速度饱和限幅 (-4.0m/s^2 到 +2.5m/s^2)
        return Math.max(-4.0, Math.min(2.5, a_des));
    }
}
2. Vue3 + Three.js WebGL 车路协同高精十字路口动态建模与车辆粒子轨迹渲染
// Vue3 + Three.js WebGL 车路协同高精十字路口动态建模与车辆粒子轨迹渲染
import * as THREE from 'three'

export function initV2xSandbox(container) {
  const scene = new THREE.Scene()
  scene.background = new THREE.Color(0xf1f5f9)

  const camera = new THREE.PerspectiveCamera(50, container.clientWidth / container.clientHeight, 0.1, 1000)
  camera.position.set(0, 80, 110)
  camera.lookAt(0, 0, 0)

  const renderer = new THREE.WebGLRenderer({ antialias: true })
  renderer.setSize(container.clientWidth, container.clientHeight)
  container.appendChild(renderer.domElement)

  // 建立十字路口路面几何与 RSU 感知半透明圆锥体
  const roadMat = new THREE.MeshLambertMaterial({ color: 0x334155 })
  const road = new THREE.Mesh(new THREE.PlaneGeometry(300, 24), roadMat)
  road.rotation.x = -Math.PI / 2
  scene.add(road)

  const coneGeo = new THREE.ConeGeometry(24, 20, 32)
  const coneMat = new THREE.MeshBasicMaterial({ color: 0x06b6d4, wireframe: true, transparent: true, opacity: 0.35 })
  const lidarCone = new THREE.Mesh(coneGeo, coneMat)
  lidarCone.position.set(16, 10, 16)
  scene.add(lidarCone)

  return { scene, camera, renderer, lidarCone }
}
🏁 七、项目总结与商业化转化价值
本平台立足自动驾驶前沿研发与车路协同新基建的战略交汇点,成功攻克了单车智能在超视距遮挡与长尾复杂工况下的感知决策瓶颈。整套交付物包含权威架构设计规范(PRD.md)、三端高保真全套工程源码及已严格校验的 Mock 实体数据集。不仅可直接用于国家级车联网先导区、主机厂自动驾驶研发中心与 Tier 1 供应商的实际工程项目,更为高校物联网工程与智能车辆工程学科建设提供了卓越的教学实战范例。
💡 项目总结与技术交流:本文系统阐述了基于 Spring Boot + Vue3 的全栈工程设计与核心业务算法实现,欢迎在评论区共同探讨技术细节与工程落地实践!

